
그림 1 보카슨의 로보트 오리

그림 2 정교하게 만든 드로스의 글씨쓰는 자동 인형
로보트의 역사와 정의
로보트공학 : 나카노에이지 저, 박민용 역, 대영사, 1990, Page 1~16
제 1 장에서는 로보트 즉 인공적인 생물기계라는 개념이, 역사적으로 언제부터 생각되었으며 그것이 어떻게 발전하여 오늘날의 SF 에 나타나는 로보트나 사이보그, 안드로이드 등으로 되어왔는가, 또 그 개념을 실현하려고 만들어진 자동인형이나 장난감등이 어떠한 발달이나 쇠퇴의 역사를 가지고 있는가를 알아보며 계속해서 산업용 로보트의 출현과 융성, 지능로보트 연구의 시작과 발전에 관하여 알아보고 더우기 작가나 학자, 연구자 등에 의해 재현되어 있는 로보트의 정의에 관해서도 알아보려고 한다.
인간이나 동물을 닮은 인조물에 대한 발상은 기원전부터 신화나 전설등에 등장하고 있다. 이들 인조인간이나 인조생물에 대한 꿈은 그후에도 기구나 장치들을 이용한 자동인형으로 만들어져 일부 실현되었다. 현대의 SF 에는 꼭 로보트가 등장하고 있다.
이와 같이 인간이 로보트나 인조인간, 인조동물에 대하여 품고있는 꿈과 공상은 크게 나누어서 다음 두 종류로 볼 수 있다. 우선 첫째로 거대한 힘, 하늘을 날으는 능력, 물이나 땅속으로 들어갈 수 있는 능력등 실제 인간에게는 없는 뛰어난 능력을 가진 생물에 대한 동경이며, 다른 하나는 인간대신에 힘든 작업을 행하며 인간이 말하는 것은 무엇이든지 들어주는 하인과 같은 인조물을 소유하고 싶다는 욕망이다.
이 장에서는 자동인형, 이야기나 SF 에 나오는 로보트, 로보트의 꿈을 극히 일부분이지만 실현시킨 산업용 로보트, 더우기 장래 실용이 기대되는 지능로보트등을 알아보고 로보트의 정의에 대해서도 알아보고자 한다.
기원전 3 세기에 쓰여졌다고 하는 인조인간 「청동인간 타로스」는 아마도 세계 최초의 신화, 전설등에 등장하는 로보트라고 말할 수 있을 것이다. 주문과 함께 진흙속에서 나오며 괴력을 발휘하여 거대한 진흙인간과 유태 전설등의 「거인 골렘도」마찬가지로 로보트라고 말할 수 있다. 이와 같은 초인적인 능력을 가진 인조물에의 꿈은 기구나 장치에 대한 흥미가 합쳐져서 자동적으로 움직이는 생물적 현상을 가지는 기계를 고안하게 되는 동기가 되었다.
기원전 1 세기에 고안되었다고 불리우는 그리이스의 「박카스 신전」에서는 신전내의 박카스신과 여신상이 촛대에 불이 켜짐과 동시에 움직이기 시작하며 1 회전했다고 한다. 아마도 박카스 신전이 현재 알려져 있는 가장 오래된 자동인형 일 것이다.
13 세기에서는 점심시간때가 되면 날개를 펴고 세번 시간을 알려주었다고 하는 날개 펼치는 닭, 15세기에는 해가 뜸과 동시에 소리를 내는 에티오피마왕의 동상등이 만들어졌다. 그밖에 「보카슨의 오리」(그림 1) 나 「드로스무자의 네번째 자동인형」등이 잘 알려져 있다. 특히 J.드로스의 자동인형은 머리나 손을 움직이고 눈을 닫으며 종이위에 글씨나 개의 그림을 그릴 수 있는 매우 정교한 것이었다. (그림 2) 유명한 프랑스의 사상가 라.메트지의 「인간기계론」도 오카슨의 피리부는 인형, 북치는 인형, 오리등의 자동인형으로부터 자극을 받고 있다고 알려져 있다.
그림 1 보카슨의 로보트 오리 |
그림 2 정교하게 만든 드로스의 글씨쓰는 자동 인형 |
일본에서는 헤이안시대 후기에 쓰여졌다고 불리우는 설화집 「고금이야기」등에서 장치가 붙은 인형이 등장하고 있다. 에드시대 초기인 1662 년에는 오사카에서 조실로 조정하는 인형 「카라구리 닝교」를 이용한 연극이 성행하였다. 수학자 호소카와는 조정인형 그림집이라는 책을 만들었으며 그 정교한 기술은 오늘날까지 전해지고 있다. 그 조정인형 그림집을 토대로 하여 북리대학의 입천소이 교수등에 의하여 차 나르는 인형이 재현되었으며 그 인형의 정교한 구성이 판명되었다. (그림 3) 드로스의 자동인형의 손, 눈, 목등을 움직이는 동작의 정교함은 보는 사람을 경탄하게 만들직만 인형 전체가 움직인다는 의미에서 차 나르는 인형이나 공중회전 인형의 정교함도 놀랄 만한 일이다.
그림 3 차 나르는 인형
유럽의 자동인형이나 일본의 조정인형도 당시에 이미 고도로 발달되어 있는 시계기술을 기초로 한 것이라는 의미에서 당시의 정교한 기술이 최고수준에 있음을 나타내고 있다.
로보트의 명명과 SF 에 잘 알려져 있는 바와 같이 「로보트」라고 하는 말은 체코슬로바키아의 작가 카렐 차페크가 만든 말로서, 1920 년에 그가 쓴 희곡 「R. U. R.」(Rossum's Universal Robots) 에서 처음 사용되었다. 로보트의 어원은 체코어의 노동을 의미하는 단어 Robots 로부터 나왔다고 알려지고 있다. 체베크는 그의 R. U. R. 중에서 모든 작업능력에서 인간과 동등하거나 그 이상이면서 인간적 「감정」이나 「혼」을 가지고 있지 않은 로보트라고 불리우는 인조인간을 등장시키고 있다. 노동자나 군인 역할밖에 가지지 못하는 이들, 많은 로보트를 극히 소수의 인간이 지배하며 그러한 시스템에 의해 번창하는 사회를 나타내고 있다. 로보트들은 언젠가 쇠조각으로 버려지는 운명에 있을 뿐만 아니라 뛰어난 능력을 가지면서도 대등하게 취급되지 않는 경우를 느끼면서, 결국은 심한 노동을 통하여 반항하는 정신을 발달시킴으로서 자신들의 창조주인 인간을 전부 죽여 버린다고 하는 비극을 인상적으로 나타내고 있다. 이와 같은 생각은 미래의 기계문명 사회에서의 기계와 인간관계를 예견한 것으로 평가되며 이 작품 이 후 로보트라고 하는 말이 세계에 널리 사용되게 되었다.
이 희곡이 발표된지 7 년후인 1927 년에 실제의 로보트 제 1 호라고 말할 수 있는 「텔레복스」가 제작되었다. 이것은 미국의 웨스팅하우스사의 기술자 웬슬리의 손으로 만들어졌으며 그 장치는 간단하지만 철판을 잘 잘라 인간모양에 매우 가깝게 만들었기 때문에 뉴욕의 세계 박람회에서 인기를 끌었다. 일본에서도 1928 년에 미시무라박사에 의해 「학천칙」이 제작되었다. 이것은 모터가 동력으로 사용되었고 손이나 머리가 움직이고 표정도 바뀌었기 때문에 최근에는 일본 로보트 제 1 호라는 평가를 받고 있다.
SF 에서의 로보트의 활약은 알고 있는 바와 같다. 그 중에서도 미국의 아이제크, 애시모프가 쓴 「I, Robot」라고 하는 장편소설중에서 로보트 행동에 관한 유명한 애시모프이 삼원칙이 쓰여져 있다. 로보트 역사에서 만화나 애니메이션도 무시할 수 없다. 특히 일본에서 쓰여진 SF 만화의 걸작 「아톰」이나 「철인 28 호」는 일본인에게 로보트는 인간의 친구라는 이미지를 어려서부터 심어주고 있다. 이것은 어떤 의미에서는 현재의 로보트 왕국이라고 불리우는 일본 로보트 번창의 심리적인 요인을 나타내고 있다고 볼 수도 있을 것이다.
모든 기술이 마찬가지이겠지만 현재의 로보트 기술도 독자적으로 발달되어 온 것은 아니다. 로보트 기술에 앞서서 몇몇 로보트를 위한 기술요소가 발전되어 왔다. 그것은 컴퓨터의 발달, 자동화와 NC 공작기계기술의 확립, 의수의 진보, 원자로용 매스트-슬레이브 매니퓰레이터 (Master-slave manipulater) 기술의 확립 등이다. 아래에서는 이와 같은 기본기술 요소들의 개요에 대하여 알아보고자 한다.
컴퓨터의 역사는 계산기계에서부터 볼 수가 있다. 인간의 "수를 세는 능력" 을 향상시키고 때로는 자동화 시킨다는 것이 사회가 복잡해감에 따라 더욱 필요하게 되었다. 다섯손가락으로 계산하던 옛날로부터 매듭이나 작은돌을 이용한 방법이 쓰였지만 이것은 도구로 파스칼이 가감산이 가능한 계산기를 만들었고 또한 17 세기말에는 독일의 라이프니찌가 곱셈 나눗셈이 가능한 계산기를 발명하였다. 더우기 19 세기에는 계산기의 아버지라고 불리우는 버베찌가 천공카드를 이용한 해속기계를 발명하였다. 그후 프랑스의 제온골제에 의한 곱셈기계, 오트스타이거에 의한 밀지오네오, R. 벨지엘에 의한 직접 곱셈기계, 도르즈에 의한 덧셈작품기계, 더블래티에 오도놀에 의한 오도놀형 계산기등 19 세기말부터 20 세기에 걸쳐서 많은 계산기계가 발명되었다.
한편 컴퓨터의 기초이론은 1854 년에 영국의 부울 (Bool) 이 부울대수를 발표한 것을 시작으로 1936 년의 추링에 의한 추링기계의 발상으로 확립되었다고 볼 수 있다. 그러나 이 결점을 지적한 사람은 바로 유명한 미국의 폰 노이만 (1903 ~ 1953 년) 이다. 그는 194 년에 에이컨에 의해 만들어진 전자릴레이식 컴퓨터나 1947 년에 엑커드와 모클리에 의해 만들어진 전자식 컴퓨터인 ENIAC 과는 달리 프로그램 내장방식에 의해 컴퓨터가 만능기계가 됨을 처음 지적한 셈이다. 이 프로그램 내장방식은 제 3 ~ 4 세대 컴퓨터라고 불리우는 현저히 발달된 지금까지도 쓰이고 있으며 일반적으로 폰 노이만 방식이라고 불리우고 있다. 그는 자기가 주장하는 방식의 정당성을 나타내기 위하여 1945 년에 EDNIAC 의 개발에 착수하였으며 그후 IAS 계획에 의해 병행모드 컴퓨터를 만들었다. 그리고 1951 년에는 컴퓨터와 로보트 기술에 커다란 영향을 준 "오토매톤의 일반적이며 논리적인 이론" 이라고 하는 논문을 발표하였다.
노이만이후의 컴퓨터의 발달은 전자공학의 발달과 함께 급속도로 발전하였다. 가격이 떨어짐과 동시에 기억용량이 증가하고 연산속도도 향상 되었으며 각종 언어방식이나 오퍼레이팅 시스템 (OS) 의 발달등 하드웨어와 소프트웨어의 비약적인 발달은 대단한 것이었다. 진공관식인 제 1 세대, 트랜지스트식인 제 2 세대, IC 식인 제 3 세대, 초 LSI 로 이용되는 제 4 세대 컴퓨터가 순조롭게 발달되어 왔다. (그림 4) 특히 마이크로 프로세서와 주변 LSI 가 출현하게 되므로써 이동기능을 필수로 하는 최근 로보트의 발달에서 없어서는 안되는 것이 되었다.
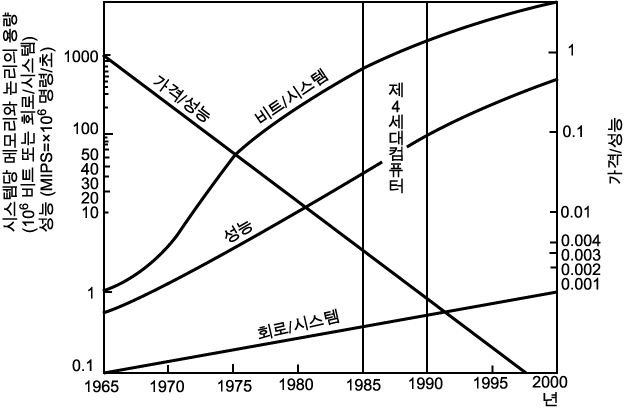
그림 4 컴퓨터의 성능, 시스템 당 메모리와 논리의 용량 및 가격/성능의 추이 (제 4 세대 컴퓨터는 30~100 MIPS 의 능력을 가짐)
이와 같은 컴퓨터의 하드웨어와 그 구조의 비약적 향상과 함께 이를 움직이기 위한 소프트웨어도 매우 복잡하고 대규모로 되게 되었다. 특히 로보트를 제어하기 위한 프로그램 언어에서는 실시간성이 중요하다. 실시간 OS 나 제어용 언어에는 아직 미숙한 점이 있지만 C 나 FORTH 등 주목받는 언어가 나와 있다.
그러나 소프트웨어를 포함한 현재의 컴퓨터 기술은 인간이 가진 뛰어난 기억력, 사고력, 판단력 등과 비교해 본다면 아직 커다란 불만이 남아있다. 이 문제를 해결하기 위해 예를들면 일본의 통산성은 1982 년부터 대형 프로젝트로서 (제 5 세대 컴퓨터의 개발) 계획을 시작하고 있다. 이에 자극되어 미국이나 유럽 등 각국에서도 차세대 컴퓨터를 개발하려는 움직임이 보이고 있다. 제 5 세대 컴퓨터의 핵심은 아직 확실히 되어있지 않지만 인공지능적 언어로서의 PROLOG 등은 로보트 연구자들에게 주목되는 것 중에 하나이다.
18 세기 말부터 19 세기에 걸쳐서 영국에서 일어난 산업혁명은 물건을 자동적으로 만드는 수단으로서 자동화를 발달시키는 계기가 되었다. 특히 신생국 미국에서 자동화 기술은 크게 발전하였으며 1907 년에 포드사가 시작한 T 형 포드 생산 방식은 자동화 기술을 이미 확립했다고 볼 수 있다.
자동화란 성력화, 무인화를 지향하는 자동생산 방식이지만 그 수단으로서의 공작기계의 발달도 눈에 뜨일만한 것이었다. 특히 제 2 차 세계 대전후 항공기 부품의 복잡한 기계가공을 고정도로 반복해서 행할 필요성이 있는 미국공군은 1948 년에 J. 페슨즈의 착상으로 가공기계 개발연구를 시작하였다. 이것이 NC (수치제어) 탄생의 계기가 된셈이다. 1952 년 퍼슨즈와 MIT 의 협력으로 NC 공작기계 개발을 성공시켰다. 이것은 3 축제어인 NC 프라이즈반이다. 이 NC 의 중요성을 인정한 미국공군은 더우기 1955 년에 약 100 대의 NC 프라이즈반을 제작하도록 예산을 세웠다. 일본에서는 1957 년이후 동경공업대학, 富士通, 牧野프라이스, 공업기술원기계시험소 (현재의 기계기술 연구소) 등이 여러 요소 기술을 개발하고 그후에도 NC 공작기계의 개발연구는 순조롭게 진행되었다. 더우기 1959 년에는, 카네이, 앤드, 트렉코사가 처음으로 MC (머시닝센터) 라고 불리우는 자동공구교환 장치부착 NC 공작기계를 발표하였다.
현재의 교시재생형 산업용 로보트의 기본적인 제어방식은 이 NC공작기계와 마찬가지라고 볼 수 있다. NC공작기계의 특징은 설계도면을 기본적으로 하여 가공에 필요한 데이터를 종이테이프에 천공하여 그것을 종이테이프 판독기에 넣으면 몇번이든지 같은 것을 만들어낼 수가 있는 것이다. 그리고 그 종이테이프를 필요에 따라서 교환한다면 같은 기계로 여러종류의 제품을 만들어 낼 수도 있다. (그림 5) 산업용 로보트에서는 종이테이프 대신에 실제로 인간이 로보트 팔을 움직여서 그 움직임을 제어장치에 알려주는 교시라고 부르는 경우도 많지만 NC 와 마찬가지로 종이테이프 대신에 수치를 넣는 것도 많이 이용되고 있다.

그림 5 NC공작기계의 계통도
이와 같은 기본적인 방식뿐만 아니라 NC공작기계에 이용되고 있는 제어방식이나 기계요소는 현재의 산업용 로보트 기술에 이용되고 있으며 계속 발전되고 있다. 그 중에서도 기계를 고정밀도로 움직이는 NC 서보 기술이나 2 축 동시제어방식인 보간법 등의 고려는 더욱 복잡화되고 있는 로보트팔 움직임에 그대로 적용되고 있다.
전쟁이나 사고로 잃어 버린 인간의 팔의 기능을 회복하는 기계인 "인공적인 손" 을, 의수 (artificial hand, artificial arm) 라고 부른다. 의수와 의족 (artificial leg) 을 의지 (artificial limb) 라고 부른다. 또 보장구 (orthosis and prosthesis) 라고 총칭하는 경우도 있다. 의수에는, 동력으로써, 인간에 남아있는 근육을 사용하는 것과 전기나 유압, 공기압 등을 이용하는 것이 있다. 후자는 동력 의수라고 부르고 있다. 의수의 역사는 오래되었지만 특히 로보트에 관계가 되는 의수는 바로 동력의수이다. 의수와 로보트와의 커다란 차이점은, 의수에는 형상 및 중량에 대하여 커다란 제약이 있는 것이며, 또 하나는 의수에서는 맨 머신 인터페이스 시스템 (man-machine-interface system) 을 피할 수 없는 점일 것이다. 그러나 후술하는 바와 같이 경량화나 조작하기 쉬운점은 로보트 기술에서는 의수나 의족과 같은 목표를 가지는 요인이 많은 셈이다.
동력의수에서는, 앞팔로부터 손끝의 기능을 갖는 전완의수, 팔꿈치도 포함한 상완의수, 어깨부분을 포함한 전완의수가 있다. 의수의 목표는 잃어 버린 인간의 팔과 그 기능을 어떻게 인간의 팔에 가깝게 만드는가에 있다.
(1) 인공 팔의 외견이나 중량, 기능이 인간의 팔에 닮을 것.
(2) 그 인공팔을 인간의 팔과 같도록 비슷하게 움직일 것.
위 두가지가 중요하다. 전자에 관해서는 가능한한 소수의 액츄에이터 (모터나 실린더 등의 구동력을 발생시키는 기계요소) 에 의해 다섯손가락에 부드러운 움직임을 가능하게 할 것인가, 재료로서 플라스틱이나 탄소섬유 등의 경량화재료를 어떻게 사용할 것인가, 외피를 어떻게 인간의 손같이 보일 수 있게 할 수 있는가 등이 특히 중요하다. 전자에 관해서는 환자의 팔에 남아있는 기능으로서 근육에 힘을 넣을 때에 발생하는 전위를 제어지령신호로서 이용하는 방법이 주목되어 이제까지 많은 연구가 되어오고 있다. 이것에는 팔의 표피에 부착시킨 전극으로부터 얻어진 신호에서 어떻게 잡음을 제거시키고 유용한 지령신호를 얻을 수 있는가 하는 점이 가장 중요하며 통계적인 처리도 필요하게 된다.
의수에 간단한 지령을 주는 다른 방법으로서 입으로부터 입김을 이용하는 방법이나 머리나 얼굴의 움직임, 상반신의 움직임 등을 이용하는 방법도 있다. 최근에는 음성인식기술이 발달하고 있기 때문에 정상적인 말을 할 수 있는 환자에게는 음성지령에 의한 방법이 주목되고 있다. 의수의 제어는 기본적으로 손을 중심으로 한 좌표계에 관하여 지령을 주는 방식을 이용할 수밖에 없다. 의수와 로보트는 금후 서로 영향을 끼치면서 발달해 나갈 수밖에 없다.
로보트와 기술적으로 관련되는 듯한 의수중에서 유명한 것으로는 1969 년에 하바드대학과 MIT 의 협력으로 개발된 보스턴암이 있다. (그림 6) 보스턴암은 팔꿈치 회전을 가지는 상완의수로 동작지령에는 근전위를 이용하고 벨트에 장착된 축전지로부터 동력을 얻으며 모타를 회전하여 팔꿈치의 회전, 손가락의 파지 기능을 실현시켰다. 이 의수에는 신호증폭기나 부하검출용 스트레인게이지 등 고도의 전자기술이 이용되고 있다.
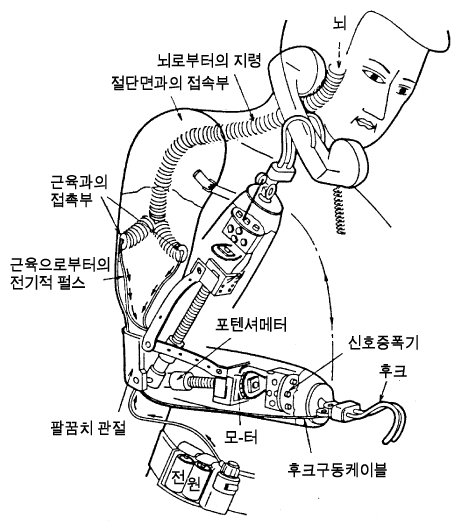
그림 6 뇌로부터의 지령으로 움직인다. 인공팔 (보스톤 암) (Illust. Carl Schmidt)
스탠포드 연구소 (SRI) 에 의해 개발된 제어장치에 컴퓨터를 이용한 전완의수에서는 동작지령 신호로서 환자의 어깨 움직임을 이용하고 있다. 그 외에도 D. W. 콜린스에 의한 콜린스핸드나 런던대학의 에딘버러암등이 유명하다. 일본에서는 와세다대학, 동경대학, 동경전기대학, 德島대학, 기계기술연구소, 보장연구소 등에서 의수연구가 활발이 진행되고 있다.
방사선피폭하에 있는 실험실 내에서의 기구조작이나 가공작업은 방사선을 차단하기 위한 격벽 외부로부터 인간의 손에 의해 행해지고 있다. 이것을 가능하게 하는 것으로 manipulator 또는 mansic hand 라고 불리우는 기계손이 있다. 이와 같은 원자력용 매니퓰레이터는 로보트의 하드웨어에 커다란 영향을 주고 있다. 특히 초기 지능로보트 연구에 사용된 하드웨어는 거의 원자력용 매니퓰레이터가 이용되고 있다. 원자력용 매니퓰레이터 기술은 미국이나 프랑스, 서독등이 발달되어 있다. 특히 미국원자력위원회 (AEC) 엘건느국립연구소 (ANL) 에서 개발된 매니퓰레이터 및 그 조작개념은 현재의 로보트 기술에 커다란 영향을 주고 있다.
19448 년, ANL 의 R. Goertz 등은, 그림 7 에 나타낸 바와 같은 모델 1 이라고 불리우는 (bilateral, 3.6절 삼조) 의 기계식 매스터-슬레이브 매니퓰레이터를 개발했다. 원자력용 매니퓰레이터에서 두꺼운 격벽을 만들고 그 내측에 있는 기계의 손을 조작하는 것은 단순히 시각에 의한 격벽내부 상황을 피드백 (feedback) 할 뿐 아니라 기계손에 가해지는 힘 감각이 중요하다. 이 bilateral 매스터-슬레이브 매니퓰레이터는 그 힘감각의 피드백을 조작할 때에 가능하도록 하는 것으로, 격벽조작성을 크게 향상시켰다. 1948 년 G. Mills 는 스위치 제어된 모타에 의해 unilateral 매니퓰레이터라고 불리우며 매스터-슬레이브 방식으로는 할 수 없는, 중량물을 움직이는 위력을 발휘한다. 1950 년에는 ANL 에서 매니퓰레이터와 입체 텔레비젼을 결합시키는 시도가 행하여졌다. 1954 년 R. Goertz 는, 전술한 기계적으로 결합한 방법과는 다른 전기적으로 결합한 bilateral 매스터-슬레이브 매니퓰레이터 개념을 제시하고 그 하드웨어를 개발했다. 여기에서는 bilateral 서보 기구가 이용되며 그후 지능로보트 연구에 아주 커다란 영향을 주고 있다. 같은 해에 AEC 에서는 매니퓰레이터를 가지는 이동기구가 개발되었다. 더우기 1958 년에는 텔레비젼과 매니퓰레이터를 갖춘 이동기구가 제작되었다.
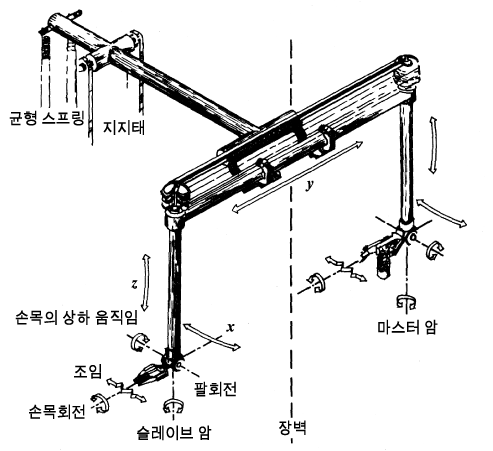
그림 7 기계식 마스터 슬레이브 매니퓰레이터 (ANL Model-1)
이상과 같은 원자력 매니퓰레이터의 개발은 1958 년에 GE 사의 R. S. Mosher 등에 의한 하이디만 개발계획으로 연결되었다. 이것은 인간사지의 외측에 붙어있는 외골격형의 전기 유압식 매스터-슬레이브 컴퓨터 및 보행기구인 셈이다. 이 연구의 성공은 발표되어 있지 않지만 그 개념은 금후 로보트 연구에도 커다란 자극을 주엇다. 1965 년에는 머리의 움직임과 연동하여 제어되는 텔레비젼 카메라와 전기식 매스터-슬레이브 매니퓰레이터의 결합이 Goertz 등에 의해 개발되었다.
이와 같은 원자력용 매니퓰레이터 기술은, 수중작업용 매니퓰레이터의 개발에도 응용되고 있다. 또 원자력용 로보트 분야에 처음으로 실질적인 필요성을 느낀 이동기구는 보행기구와 함께 우주용 로보트, 장래의 지능로보트 등에 커다란 영향을 주고 있다.
옛날부터 인간의 꿈인 로보트의 일부가 아주 원시적인 형이긴 하지만 산업용 로보트로서 실현되고 있는 점은 잘 알려진 사실이다. 산업용 로보트 (industrial robot) 라고 하는 말은, 1960 년에 미국 상업지 AmenicanㆍMetalㆍMarket 중에서 사용된 것이 그 시초이다. 그러나 산업용 로보트의 개념은 이에 앞서 6 년전인 1945 년에, G. C. Devol 에 의해 출원된 특허 "Programmed article transfer" 에 의해 처음 제시되었다고 볼 수 있다. 이 특허를 기본으로 미국의 컨솔리디티드 컨크롤즈사가 1958 년에 디지탈제어의 automatic programmed apparatus 의 기본형을 발표했다. 이것은 소위 산업용 로보트의 시작이라고 볼 수 있다. 전술한 컨솔리디티드 컨트롤즈사의 엥켈스베거나 M. J. 단들은 유니메이트 (Unimate) 라고 불리우는 산업용로보트 실용기를 개발하여 세계를 놀라게 하였다. 같은 시기에 미국의 AME 사 (American Machine & Foundry Corp) 에 의한 Versa Tran 제 1 호기가 발표되었다.
유니메이트나 Versa Tran 은 조이스틱 등을 사용하여 인간의 손으로 작업을 가르쳐서 기억시키며 이것을 몇번이라도 정밀하게 반복할 수 있는 점이 관심을 끌었다. 전술한 바와 같이 이 개념은 1954 년 Devol 에 의한 출원된 특허에 나타난 개념을 구체화 한 것이었다.
그러나 Devol 이 나타낸 교시 (Teaching) 재생형 로보트 개념은 이미 개발이 시작된 NC 공작기계의 그것과 유사한 것이었다. 현재 산업용 로보트의 대부분의 기본구성은 그 제어방식에서 NC동작기계와 별로 다른점이 없지만 산업용 로보트라는 말이 나타내는 기계가 NC 공작기계와 크게 다른점이 하나있다. 이것은 본체로부터 길게 튀어나온 팔구조와 그 끝에 있는 파지부분으로 구성되어 있는 기구이다. 이와 같은 기구는 재료역학에서 말하는 편지기구이며 일반적으로 고정밀도를 추구하는 고급기계에서는 정밀도나 안정성에 문제가 있기 때문에 별로 이용되고 있지 않다. 이와 같은 기계의 상식을 무너뜨린 편지형기구를 가지는 트랜스퍼 머신은 그 동작범위의 다양성이라는 점에서 획기적인 의미를 갖는다. 예를 들면 공작기계에서는 그 회전축은 양단으로 지지되거나 또는 편지적으로 되어있어도 아주 작은길이 많은 본체부터 튀어나와 있다. 따라서 그 작동범위는 거의 공작기계의 본체 내부에 있는 것과 마찬가지이다. 그렇지만 산업용 로보트의 기구에 의한 손끝의 동작영역은 본체주위를 포함한 광범위한 영역이기 때문에 인간이 행하는 여러작업을 대행할 수 있는 가능성을 가짐으로서 산업용 로보트로서의 특징을 나타내고 있다.
이와 같이 편지형 구조는 미국이나 일본에서 이미 간단한 것이 만들어져 있었다. 즉 링크나 캠, 공기압, 유압 등을 이용한 기계적 암 (arm) 이나 고정 시컨스형의 트랜스퍼 머신이 그것이다. 이와 같은 시점에서 산업용 로보트라고 하는 매력적인 말이 미국으로부터 퍼져서 일본각사는 자극을 받게 되었다. 미국에서는 로보트라고 불리지 않는 간단한 트랜스퍼 머신도 일본에서는 산업용 로보트라고 불리우며 유니메이트, 버서트랜형의 고급로보트를 만드는 메이커도 포함하여 소위 산업용 로보트 메이커는 1970 년전후에 많이 생기게 되었다.
이와 같이 일본의 산업용 로보트 기술은, 기본적으로 미국으로부터 들어왔으나 발전면에서는 일본쪽이 큰 영향을 미치게 되었다. 특히 자동차 산업에 로보트 도입은 일본이 선두를 달리고 있으며 거기에 축적된 노하우와 기술은 산업용 로보트 기술향상에 커다란 역할을 하게 되었다.
일본의 로보트산업이 융성하고 있는 이유로서 몇가지 점이 생각될 수 있지만, 기본적으로는 자동차나 철강, 반도체 등과 마찬가지의 패턴을 걷고 있다고 말할 수 있다. 즉 구미, 특히 미국에서 개발되어 발전한 idea 와 기술도입이 시작되어 이것에 일본독자의 우수한 생산기술에 의한 생산효율을 높인점과 높은 품질관리 마인드로부터 오는 고신뢰성을 부가함으로써 구미를 따라 가거나 이를 추월해온 패턴이 그것이다. 반면에 이들과는 다른 요인이 존재하는 것도 주목하지 않으면 안된다.
자동차나 반도체와 다른 요인은 산업용 로보트의 양적수요가 다른 선진제국과는 다른 일본의 특이한 경영풍토에 의해 다른 외국보다 더욱 빨리 시작한 점이 "싼것은 나쁜 것이다" 라는 전전전후를 통하여 오랜동안 일본 생산품의 대명사와 같이 되어온 말이 있다. 이 상태로부터 탈피하기 위해서는 생산성을 높임으로서 가격을 낮추는 것은 물론 자동화를 가능한한 추진시킴으로서 제품을 다양화하고 품질관리를 철저히 함으로써 신뢰성을 높이는 것이 최선의 방법이었다.
그러나 이렇게 하는 방법은 훌륭한 작품을 만들 수 없기 때문에 초 일류품이 될 수는 없다. 그렇지만 이류를 넘어서서 일류의 하급 제품을 비교적 싼가격으로 대량 공급할 수 있게 되었다. 대부분의 모든 민생공업 생산분야에서 일본은 그 패턴으로서 구미선진국의 아성을 무너뜨리고 점점 그들이 보지하고 있는 시장을 잠식해왔다. 산업용로보트는 일본의 지나칠만큼의 강렬한 자동화 력화 마인드에 꼭 맞는 말이었다.
그외에 일본인 노동자의 자질과 학력이 높아지고, 전통적인 종신고용제등 일본 특유의 노사관계와 경영 풍토도 중요요소로 들 수 있다. 유럽등에서는 로보트를 잘 쓸 수 있는 엔지니어의 절대수가 아주 적었다.
또 로보트 도입은 자기들의 직업을 박탈한다고 생각했다. 한편 일본에서는 종신고용이 일반화 되어있고 로보트 도입으로 인해 심한 육체노동으로부터 해방됨으로서 지적인 직장으로 옮길 수가 있기 때문에 로보트 도입은 노동자로부터도 환영받을 수 있었다. 이와 같이 기술발달과 좋은 환경으로 인해 일본의 로보트 사용은 각국을 월등히 넘어서는 정도로 발전해 왔다. 그림 8 은 로보트의 생산량의 추이를 금액으로 나타낸 것이다. 산업규모로 본다면 로보트는 1981 년에 약 1000 억엔대에 달하는 상태이고 그 이후로 급격히 신장된다고 볼 수 있지만 아직 작은편이다. 조금 늦었지만 구미에서도 생산기술에서의 산업용 로보트의 중요성을 느끼게 되어 의욕적으로 그 도입과 기술향상을 기하게 되었다. 금후로부터 산업의 과제는 현재의 단순한 기능을 어떻게 지능화하여 로보트라고 하는 이름에 맞는 기계를 만드는가 하는 점이다. 즉 소위 제 2 세대 로보트 (제 7 장 참조) 의 실용화가 그것이다.
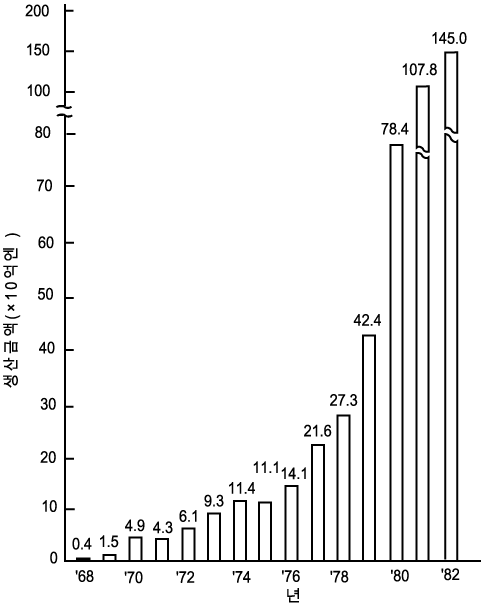
그림 8 일본의 산업용 로보트의 생산금액 (로보트 공업회)
로보트의 정의로서 일반적으로 널리 인정되고 있는 말은 아직 없다고 말할 수 있다. 그렇지만 전술한 바와같이 로보트의 개념은 고대신화시대부터 있었으며 현재도 소설이나 만화등에서 널리 쓰이고 있기 때문에 누구라도 로보트에 대해서는 어떠한 이미지를 가지고 있는 반면 로보트 기술은 급속히 진보발전해 가고 있기 때문에 로보트라는 말이 나타내는 기술개념이 현시점에서 계속 변화 확대해가고 있는 셈이다.
여기서, 로보트의 정의를 시도한 여러 학자들의 말을 다음과 같이 열거해 보도록 하자.
동대의 와타나베 교수는 자기자신이 움직일 것, 패턴인식이 가능할 것, 자유도가 매우 클 것, 피드백 (feedback) 이 가능할 것, 피드포워드 (feedforward) 가 가능할 것을 들고 있다.
동공대의 모리마사교수는 범용성, 이동성, 개체성, 자동성, 노예성, 지능성이 요구되며 특히 자동성, 이동성과 개체성은 로보트의 불가피한 필요조건으로 하고 있다.
와세다 대학의 가토오 교수는, 의식하는 뇌, 작업하는 손, 이동하는 다리가 로보트의 3 요소이며 이것이 하나의 개체로서 묶어져서 이들을 연결하는 기관으로서 원격수용기 (일, 귀 등에 해당), 접촉수용기 (피부감각에 해당) 등의 외계수수 장치와, 고유각, 평형각 등의 내부 정보수집장치가 필요하다고 하고 있다.
퀸ㆍ메리 대학의 M. 슬링교수는 로보트에 최저로 필요한 조건으로서, ① 손과 팔 ② 자기추진과 자기조타, ③ ① 과 ② 를 위한 동력시스템과 제어시스템 ④ 지령과 의지결정을 행하기 위한 기억능력을 가진 컴퓨터, ⑤ 접촉, 느낌, 위치, 중량, 열전도성, 온도, 접근도, 형상, 촌법, 정경, 색, 거리, 냄새, 수족의 위치, 음의 감각을 들고 있다.
일본 산업용 로보트 공업회의 요네모토 전무이사는 산업용 로보트의 정의로서 인간의 상지 (팔과 손) 의 동작기능과 닮은 다양한 동작기능을 가지거나 또는 감각기능이나 인식기능을 가지며 자율적으로 행동할 수 있는 것 (지능 로보트) 으로 하고 있다.
기계기술 연구소의 오자키 박사는, 로보트란 외계의 사상을 인지하고 행동을 하는 기계, 그리고 인간의 감각기능을 기계화한 것이라고 하고 있다.
이상 말한바와 같은 정의는 어느것이든지 타당성이 있다. 그러나 여기에 필자가 생각하는 로보트의 정의를 부가해 본다면 다음과 같이 말할 수 있다. 「로보트란 감각이나 지능을 가지고 작업이 가능하며 인간이나 동물에 닮은 외견이나 기능을 가진 기계이다.」즉 로보트에서는 작업이 가능하다고 하는 것이 매우 중요하며 그 이외의 기능은 어디까지든지 그 작업을 가능하게 하기위한 필요 기능에 지나지 않는다고 생각하기 때문이다. 더구나 그 작업도 동작기계가 재료를 가공하는 경우와 같은 단순한 작업동작이 아니고 인간이나 동물에 팔다리와 같이 비교적 범용성이 있는 작업 능력을 가지는 것이 조건이 된다. 감각기능이나 판단능력, 이동기능 등은 어디까지든지 그 작업을 도와주기 위한 필요기능에 지나지 않다고 생각할 수 있다. 이 정의로 본다면 현재의 반복형 산업용 로보트는 감각으로서 내계센서를 가지며 지능으로서 팔의 제어기능이 있고 용접이나 도장을 하는 작업능력을 가지고 외모로는 약간 인간팔을 닮은 듯한 기계로서 지적능력은 적지만 훌륭한 로보트라고 말할 수 있다. 이에 비해, 예를 들어 은행에 있는 지폐교환기는 정상적인 지폐인가 아닌가를 알기 위해 시각과 판정기능을 가지지만 지폐를 교환한다고 하는 단순작업밖에 할 수 없고 외견으로는 인간이나 동물과 전혀 닮지 않았다. 그러한 의미에서 로보트라고 부를 수 없다. 또 건설기계인 파워쇼블은 모양이 팔을 닮은 외견과 이동기능을 가지며 아스팔트를 부수고 흙을 파서 운반하고 로프로 물건을 내려 놓는 등의 작업능력을 가지고 있지만 그 자체가 감각과 지능을 전혀 가지고 있지 않은 점에서 로보트라고 할 수 없다.