
Artificial Intelligence : Introduction
인공지능-지능형 에이전트를 중심으로 : Nils J.Nilsson 저서, 최중민. 김준태. 심광섭. 장병탁 공역, 사이텍미디어, 2000 (원서 : Artificial Intelligence : A New Synthesis 1998), Page 1~19
인공지능 (artificial intelligence, AI) 은 다소 재귀적이고 넓은 의미로 정의한다면 인공물에 있어서의 지능적 행위 (intelligent behavior) 를 의미한다. 지능적 행위는 복잡한 환경에서의 지각, 추론, 학습, 의사전달, 행동을 포괄한다. 인공지능의 궁극적인 목표는 이러한 일을 사람 이상으로 잘 수행하는 기계를 개발하는 것이며, 그 지능적 행위의 주체가 기계, 사람 또는 동물, 무엇이든 관계없이 그 일을 이해하는 것이 인공지능의 또 다른 목표가 된다. 따라서 인공지능은 공학적, 과학적 목표를 모두 가지고 있다. 이 책에서는 지능적 기계의 설계를 뒷받침하는 주요 개념과 아이디어에 초점을 맞추어 주로 공학적 관점에서의 인공지능에 대해 다룰 것이다.
인공지능에 대해서는 항상 많은 논쟁이 있어 왔다. 기계가 생각할 수 있을까 라는 의문은 과학자들이나 공학자들 뿐만 아니라 철학자들에게도 관심의 대상이었다. 컴퓨터과학의 선구자 중의 한 사람인 Turing 은 1950 년의 논문에서 이 문제를 튜링테스트라는 실험적 환경에 적합한 용어로 표현하고 있다 [Turing 1950]. 이 실험에 대해 곧 기술하겠지만, Turing 은 "기계가 생각할 수 있는가" 라는 물음에 대답할 수 있을지의 여부는 기계 와 생각한다 라는 말을 어떻게 정의하느냐에 달려 있다고 언급하고 있다. 또한 할 수 있다 라는 말에 대해 생각해 보자. "기계가 생각할 수 있는가" 라고 할 때, 이것은 현재할 수 있다는 것을 의미하는가 아니면 언젠가 할 수 있게 될 것을 의미하는가? 또 우리는 실제로 생각을 하는 기계를 만들어내지는 못한다 할지라도 이론적으로 기계가 생각할 수 있다는 말인가, 아니면 실제로 기계가 사람들에게 그 능력을 보여줄 수 있다. 사람이 만들어낸 기계 중에서 폭넓은 사고력을 가진 기계는 아직 존재하지 않기 때문에 이러한 질문은 매우 중요하다.
생각하는 기계란 그 자체가 매우 복잡하고 주변 환경이나 다른 생각하는 기계와의 상호작용과 같은 복잡한 경험을 해야 하기 때문에 실제로는 결코 설계 또는 제작될 수 없으리라고 생각하는 사람들도 있다. 전 세계의 기후를 실제 현실과 같이 만들어내는 작업이 이에 대한 좋은 비유가 될 수 있다. 전 세계의 기후를 실제 현실과 같이 만들어내는 작업이 이에 대한 좋은 비유가 될 수 있다. 세계 기후에 대한 중요한 모든 정보를 알고 잇다 할지라도 그 지식을 가지고 매우 다양한 변화를 보이는 기후 현상을 인공적으로 만들어낸다는 것은 불가능할 것으로 보인다. 지구의 표면, 대기층, 바다는 우주의 한 부분으로서 존재하며, 태양에 의해 가열되고 조수, 간만 등의 영향을 받는데, 이보다 덜 복잡한 어떤 시스템으로도 모든 세부적 기후 현상을 똑같이 만들어 낼 수는 없을 것이다. 마찬가지로 전체적인 측면에서 볼 때 인간 수준에 필적하는 지능은 아주 복잡하고 인간의 구체적 생리 현상에 의존하기 때문에 오랫동안 환경에 적응해 오면서 인간의 내부에 실현된 것을 배제하고서는 따로 존재하기 어렵다 (이러한 지능 실현과 관련된 논의에 관심이 있다면 [Lakoff 1987, Winograd & Flores 1986, Harnad 1990, Mataric 1997] 등을 참고). 인간 수준의 사고 능력을 지닌 기계를 만들어 낼 수 있을 지에 대한 문제는 아직 확실하지 않고 초기의 개척자들이 예상했던 것보다는 느리게 진행되고 있다. 하지만 인공지능적 측면에서는 이러한 목표를 향한 진보가 점진적으로 이루어지고 있다. 결국에는 우리가 성공하리라고 낙관한다.
다음으로 기계 라는 말에 대해 생각해 보자. 대다수의 사람들은 기계를 고형 물체이상으로 생각하지 않는다. 기계라는 말은 서로 마찰하며 돌아가는 기어나 소음을 내며 연기를 분출하는 것, 철컥거리며 돌아가는 철제 부품들을 생각나게 한다. 이런 것들이 어떻게 생각을 할 수 있다는 말인가? 그러나 오늘날 컴퓨터는 기계에 대한 우리의 생각을 크게 확장시켜 놓았다. 이러한 개념은 생물학적 메커니즘에 대한 이해가 증대되면서 더욱 확장되고 있다. 그 예로 그림 1 에 제시되어 있는 E6 박테리오파지라고 불리는 단순한 살균바이러스에 대해 생각해 보자. 이 바이러스의 머리 부분에는 바이러스성 DNA 가 포함되어 있다. 이 바이러스는 말단 섬유를 박테리아의 세포벽에 붙여 세포벽을 뚫은 후 DNA 를 그 박테리아의 내부에 분출한다. 그러면 이 DNA 는 박테리아가 모든 바이러스성 부위의 복사판을 수천 개씩 만들어내도록 지시한다. 생성된 부위들은 자동적으로 새로운 바이러스로 조립되고 박테리아에서 떨어져 나와 같은 과정을 반복한다. 완전히 조립된 바이러스는 기계와 매우 비슷하게 보일 뿐 아니라 기계처럼 동작한다. 이것을 단백질로 만들어진 기계 라고 할 수 있지 않을까?
그림 1 E6 박테리오파지의 개략적인 모양 (그림 출처)
그 외의 생물학적 작용이나 유기체는 어떠한가? 최근에 Haemophilus 인플루엔자 Rd (Haemophilus infulenzae Rd) 박테리아의 전체 게놈 배열이 완전히 밝혀졌다 [Fleischmann, et al. 1995]. 이 게놈에는 A, G, C, T 의 4 개로 구성된 1,830,137 개의 염기쌍이 포함되어 있다. 이것은 대략 3.6 × 10⁶ 비트, 즉 거의 0.5 메가바이트에 이른다. 아직까지 모든 유전인자의 기능이 밝혀지지는 않았지만 과학자들은 이와 같은 유기체의 발생 과정과 기능 수행을 기계를 기술할 때와 같은 (매우 복잡한 기계이기는 하지만) 방식으로 설명하기 시작하고 있다. 박테리아를 전염시키는 바이러스의 경우, 실제로 컴퓨터 과학자들이 흔히 사용하는 논리회로의 타이밍 다이어그램 같은 기술이 유전자들에 의한 복잡한 생화학적 체계의 조절 현상을 이해하는 데 유용하다는 것이 입증되었다 [McAdams & Shapiro 1995]. 현재 인간을 포함한 유기체가 가지는 게놈내의 유전자 배열을 알아내려는 연구가 진행되고 있다. 우리가 일단 이러한 세부 사항들을 알 게 된다면 박테리아, 벌레, 과일파리, 쥐, 돌고래, 인간 등과 같은 유기체들이 기계와 유사하다고 생각하게 되지 않을까? 만약 인간이 기계라면 기계도 생각할 수 있는 것이다. 우리는 이와 같은 존재 증명을 할 수 있지만, 인간이라는 기계가 어떻게 작동하는지는 아직 모르고 있다.
그러나 우리가 기계에 대한 정의에 동의한다 하더라도 이 주장과 관련된 또 다른 논제가 있다. 단백질로 이루어진 기계는 생각할 수 있을지 모르지만 실리콘으로 만들어진 기계가 과연 사고 능력을 가질 수 있을까 하는 것이다. 저명한 철학자인 Searle 은 우리가 무엇으로 만들어졌는지가 우리의 지능에 근본적인 영향을 미친다고 생각한다 [Searle 1980, Searle 1992]. 그의 주장에 의하면 사고 작용은 아주 특별한 기계, 즉 단백질로 구성된 살아있는 기계에서만 발생할 수 있는 현상이다.
Newell 과 Simon 의 물리적 기호 체계 가설 (physical symbol system hypothesis) 은 앞에서 언급한 지능 실현 개념에 있어서 Searle 의 견해와 정면으로 상충된다. 이 가설에 의하면 일반적인 지능 행위를 위해 물리적 기호 체계가 필요하며 실현 방법이 충분히 많이 있다고 본다. Newell 과 Simon 에 의하면 물리적 기호 체계는 디지털 컴퓨터와 비슷한 기계로서 덧셈, 기호들의 목록 재배열 (이름들을 알파벳순으로 나열하는 것), 기호들의 대체 등과 같은 기호 데이터 조작 능력이 있다. 이 가설에서 주목할 만한 점은 물리적 기호 체계가 무엇으로 만들어졌는지는 중요하지 않다는 것이다. Newell 과 Simon 의 가설은 기본 물질에 대해 중립적 입장을 취한다. 지능적 개체는 단백질로 이루어질 수도 있고 기계적 연결이나 트랜지스터 또는 다른 어떤 것으로 만들어질 수도 있다. 단지 그것이 상징을 처리할 수만 있으면 되는 것이다.
또 다른 사람들은 중요한 것은 기계가 실리콘으로 만들어졌는지 단백질로 이루어졌는지가 아니라고 주장한다. 그들은 많은 지능적 행위가 비기호적 (subsymbolic) 처리라고 부르는 과정의 결과라고 생각하는데 이 처리 과정은 기호의 처리가 아니라 신호의 처리 과정을 의미한다. 예를 들어 낯익은 얼굴을 인식하는 것을 생각해 보자. 사람들은 별 어려움 없이 이러한 작업을 수행한다. 우리가 어떤 방식으로 그렇게 하는지 모르지만 이러한 작용을 가장 잘 설명하는 것으로 이미지나 이미지의 일부를 기호가 아닌 다차원 신호들로 취급하는 방식을 생각해 볼 수 있다.
어떤 종류의 기계가 인간과 유사한 생각을 할 수 있는지에 관련하여 그 밖에도 다른 많은 문제들이 있다. 우리가 자주 듣게 되는 주장은 사람의 뇌는 정보를 병렬적으로 처리하는 데 비해 기존의 컴퓨터는 정보를 직렬로 처리한다는 것이다. 인공지능 분야에서의 진보를 이루기 위해서는 다양한 방식의 새로운 병렬 컴퓨터를 만들어야 할 것이다.
기존의 계산 기계는 참 또는 거짓의 이진 논리에 기초하고 있다. 그러나 진정한 지능 시스템에서는 일종의 퍼지논리를 사용한다. 동물의 신경세포는 컴퓨터를 구성하는 기본요소인 스위치들보다 훨씬 복잡하다. 지능적 기계에서는 생물학적으로 보다 유사한 인공 신경세포를 사용할 필요가 있을 것이다.
많은 인공지능 연구자들이 물리적 기호 체계 가설을 받아들이고 있기는 하지만 인공지능 분야에서 어떤 종류의 기계가 필요한가에 대해 의견일치를 도출하는 것은 아직 시기상조인 듯하다.
마지막으로 가장 어려운 문제인 생각한다 라는 말에 대해 논의해 보자. Turing 은 이 말에 대해 정의를 내리는 대신에 튜링 테스트라는 실험을 제안하고 이 테스트를 통해 특정한 기계가 지능이 있는지를 결정할 수 있다고 하였다. 이 실험은 원래 일종의 게임으로 여기서는 Turing 의 논문을 인용하기로 한다 [Turing 1950].
|
게임은 남자 (A), 여자 (B), 질문자 (C) (남자든 여자든 상관없다), 이렇게 세 사람이 한다. 질문자 (C) 와 질문 대상자 (A 와 B) 는 서로 다른 방에 있다. 의사 소통은 자판을 이용하여 한다. 이 게임에서 질문자가 목표로 하는 것은 두 사람 중 누가 남자이고 누가 여자인지 알아내는 것이다. 질문자는 서로 다른 방에 있는 두 사람을 X 와 Y 라는 이름으로 알고 있고 게임의 마지막에 "X 는 A 이고 Y 는 B 이다" 또는 "X 는 B 이고 Y 는 A 이다" 라고 답해야 한다. 질문자는 A 와 B 에게 다음과 같은 질문을 할 수 있다. C : X 씨, 당신의 머리가 얼마나 긴지 말해 주시겠습니까? 따라서 X 가 실제로 A 라고 가정하면 이제 A 가 대답을 해야 한다. 이 게임에서 A 의 목표는 자신이 누구인지 C 가 알아내지 못하게 하는 것이다. 한편 B 의 목표는 질문자를 돕는 것이다. 만약 이 게임에서 기계가 A 의 역할을 한다면 어떻게 될지 생각해 보자. 질문자가 이 게임에서도 남자와 여자를 구별하는 게임을 할 때만큼 잘못된 판단을 할까? 이러한 문제는 기계가 생각할 수 있는가 하는 원래의 문제를 대신할 수 있다. |
튜링 테스트는 종종 기계가 질문자 (인간) 를 설득해서 기계 자신이 사람이라고 생각하게 할 수 있는가 하는 보다 간단한 게임으로 단순화된다. 이와 같이 단순화된 테스트 버전이 여럿 발표되었지만 아주 보잘 것 없는 기계도 인간 질문자를 얼마동안은 속일 수 있기 때문에 보통 이러한 단순한 버전은 기계의 지능을 검사하는 유용한 테스트로 간주되지 않는다. 예를 들어 Weizenbaum 의 ELIZA 프로그램은 몇 가지 아주 단순한 속임수를 사용하여 약간의 참을성이 있는 사용자와는 얼빠진 것 같기는 하지만 현실적인 대화를 이어나갈 수 있는 것처럼 보인다 [Weizenbaum 1965]. Mauldin 의 JULIA 프로그램은 이보다 최근에 발표된 것으로서 더욱 복잡한 대화를 수행하는 프로그램이다 [Mauldin 1994].
굳이 튜링 테스트를 언급하지 않더라도, 기계가 지능이 있다고 말할 수 있으려면 어떤 능력을 가져야 하는지 질문해 보는 일은 가치있는 시도이다. 놀랄 만한 작업을 수행하는 컴퓨터 프로그램들이 이미 많이 나와 있는데 이들의 예로는 최적화된 방법의 계획, 연료 효율을 최대화하는 비행로 탐색, 세계의 기후 상태 모의실험, 공장내 기계 사용 스케줄링 등이 있다. 이러한 프로그램들에 지능이 있는 것일까? 이 프로그램들이 인공지능에서 다루는 문제의 일부로 간주되어야 하는가? 이 책에서는 먼저 사람들이 지능적이라고 하지 않는 단순한 기계들에 대해 언급하고자 한다. 그 후에 점점 복잡한 기계들을 기술해 나가려고 하는데, 과연 이 기계들이 보다 지능적이라고 할 수 있을까? 나는 그렇다고 생각한다. 그러나 다른 사람들은 틀림없이 각자 나름대로의 견해를 가지고 있을 것이다.
인공지능 분야에서 몇몇 실용적인 시스템이 이미 만들어졌지만 일반적으로 볼 때 인간 수준의 지능을 갖는 기계의 제작이라는 인공지능의 궁극적 목적에 비해서는 아직 상당히 뒤쳐져 있는 것이 사실이다. 이러한 상황에서 무엇이 단기적 결과를 위해서 뿐만 아니라 장기적 목표를 달성하기 위한 핵심적 기초를 마련한다는 의미에서 가장 좋은 접근법인지에 대해서는 다양한 주장과 견해들이 제기되어 왔다. 지난 40 여년 동안 이에 대한 수많은 패러다임들이 등장했다. 각 패러다임마다 열렬한 옹호자들이 있으며 몇몇 패러다임은 주의깊게 지켜봐야 할 중요한 결과를 내고 있다. 아마 이러한 패러다임들간의 결합도 필요하게 될 것이다. 어쨌든 각 패러다임의 지지자들은 자신들의 방법이 각별히 주목할 만한 혁신적인 방법이라고 생각한다. 이 패러다임들은 크게 두 개의 주요 그룹으로 나누어 생각해 볼 수 있다.
첫 번째 그룹은 기호처리 접근법 들이다. 이 방법들은 Newell 과 Simon 의 기호 체계 가설에 기초하고 있으며 아직 보편적으로 받아들여지고 있지는 않지만 종종 고전적 인공지능이라고 불리는 (철학자 Haugeland 는 이들을 GOFAI (Good Old-Fashioned AI) 라고 했다) 많은 방법들이 이 가설의 영향을 받고 있다. 이러한 접근법들 중 주목할 만한 것으로는 선언적 지식기반 시스템에 적용된 논리연산 방법이 있다. 원래 McCarthy 의 advice-taker 라는 메모에서 영감을 얻은 [McCarthy 1958] 이러한 형태의 인공지능 기법에서는 문제영역에 관련된 지식을 1 차 술어논리 문장에 기초를 둔 선언적 문장으로 표현한다. 그리고 논리적 추론 방법이 이러한 지식의 결과를 연역하는 데 사용된다. 이 방법에는 논리적 언어에 있어서 문제 영역의 형식적 공리화의 역할을 강조하는 방법들을 포함한 여러 변종들이 있다. 실제 문제에 적용될 때 이 접근법에서는 문제 영역에 대한 실질적 지식이 필요하기 때문에 지식기반 접근법이라고도 불린다. 이 방법을 사용하여 많은 시스템들이 구축되었고 이 책에서는 이들 중 몇 가지를 언급할 것이다.
대부분의 기호처리 접근법에서 원하는 행동에 대한 분석과 이를 달성하기 위한 기계의 종합적 제작은 여러 수준을 거쳐 확장된다. 최상위에는 지식수준이 있는데 [Newell 1982] 여기서 기계가 필요로 하는 지식이 명시된다. 다음은 기호수준으로 이전 단계에서 명시된 지식이 여기서 LISP 프로그래밍 언어의 리스트와 같은 기호 구조로 표현되고 이러한 기호 구조에 대한 연산이 결정된다. 그 아래에 상징처리 연산이 실제로 구현되는 수준이 위치한다. 대부분의 기호처리 접근법에서는 하향식 (top-down) 설계 방법을 사용하는데 지식 수준에서 시작하여 기호와 구현 수준을 거쳐 아래쪽으로 진행한다.
두 번째 그룹의 인공지능 접근법들에는 비기호적 (sub-symbolic) 접근법 이라고 하는 것들이 포함된다. 이 방법은 보통 최하위 수준에서 시작하여 위쪽으로 올라가는 상향식 (bottom-up) 방법으로 진행된다. 최하위 수준에서는 기호라는 개념이 신호라는 개념만큼은 적절하지 못한다. 비기호적 접근법 중 잘 알려진 것으로는 생명화 접근법 (animat approach) 이 있다. 이 방법을 지지하는 사람들 [Wilson 1991, Brooks 1990] 은 인간의 지능이 지구상에 생명이 존재하기 시작한 지 수십 억년이 지난 후에야 진화되었다는 점을 지적한다. 그들은 지능적인 기계를 만들어내기 위해 이와 같은 진화의 단계 중 많은 부분을 답습해야 할 것이라고 주장한다. 이에 따르면 우선 곤충과 같은 단순한 동물의 기호처리 능력과 제어 시스템을 재현하는 데 주력하고 점차 진화의 상위 단계로 진행해가야 한다. 이러한 전략은 단기적으로는 유용한 인공제품을 만들어낼 수 있게 할 뿐 아니라 보다 높은 수준의 지능이 반드시 기초해야 하는 하부 계층을 발달시킬 것이다.
또 이 두 번째 그룹 접근법들에서는 기호 토대 (symbol grounding) 를 강조한다. Brooks 는 물리적 기호 체계 가설과 자신의 물리적토대가설 (physical grounding hypothesis) 을 대비시키고 있는데 이 가설에서는 에이전트의 여러 행위 모듈이 복잡한 행위를 수행하기 위해 중앙 집중적 모델을 사용하지 않고 환경과의 상호작용을 수행한다 (그러나 그는 인간 수준의 인공지능에 도달하기 위해서는 이 두 접근법의 통합이 필요하다는 사실을 인정하고 있다).
기계와 환경간의 상호작용에서 창발행동 (emergent behavior) 라고 불리는 개념이 사용된다. 한 연구자의 말 [Maes 1990b, p.11] 에 의하면 에이전트의 기능은 시스템과 이의 동적 환경간에 이루어지는 강한 상호작용의 발현적 특징을 간주할 수 있다. 에이전트의 행위에 대한 기술만으로는 에이전트가 동작하고 있을 때 나타나는 기능들을 설명할 수 없다. 그 대신에 이러한 기능은 많은 부분이 환경의 특성에 기초하고 있다. 환경은 단순히 동적으로 참조될 뿐만 아니라 그 특징들이 시스템의 기능 수행에 이용된다.
비기호적 계열의 기계 중 잘 알려진 것으로는 소위 신경망 시스템이 있다. 이 시스템은 생물학적 모델에서 영감을 얻어 개발된 것으로 주로 학습 능력의 측면에서 많은 관심을 끌고 있다. 교차, 돌연변이, 적합도에 비례한 복제 등을 포함한 생물 진화의 측면들을 시뮬레이션한 계산 방식에 의해 생성된 시스템들도 관심을 끌고 있다. 그밖에 제어이론이나 동적 시스템의 분석 등에 기초한 상향식, 생명화 접근법들이 있다 ([Beer 1995, Port & Van Gelder 1995] 를 참조).
하향식과 상향식의 중간적 입장을 취하는 방법에는 상황 오토마타 (situated automata) 에 기초한 접근법이 있다 [Kaelbling & Rosenschein 1990, Rosenschein & Kaelbling 1995]. Kaelbling 과 Rosenchein 은 원하는 에이전트의 행위를 높은 수준에서 기술하기 위한 언어와 이 언어로 작성된 프로그램으로부터 동작을 일으키는 회로를 설계하기 위한 컴파일러를 제안하였다.
1940 년대와 1950 년대에 디지털 컴퓨터가 처음 개발될 무렵, 여러 연구자들이 기초적 추론 작업을 수행할 수 있는 프로그램을 작성하였다. 이들 중 주목할 만한 것으로는 체스 [Shannon 1950, Newell, Shaw, & Simon 1958] 나 체커 [Samuel 1959, Samuel 1967] 게임을 할 수 있거나 평면 기하학의 정리들을 증명 [Gelernter 1959] 할 수 있는 컴퓨터 프로그램을 기술한 논문들이 있다. 1956 년에는 McCarthy, Shannon 이 함께 오토마타 연구라는 제목의 책을 편찬했다 [Shannon & McCarthy 1956]. 이 책에 실린 논문들이 대개 오토마타의 수학적 이론을 다루고 있는 것에 실망한 McCarthy 는 1956 년 Dartmouth 학술대회의 타이틀로 인공지능이라는 용어를 사용하였다. 이 학술대회에서 몇몇 중요한 초기 논문들이 발표되었는데 이들 중에는 명제 논리로 표현된 정리를 증명할 수 있는 Logic Theorist 라는 프로그램에 대한 Newell, Shaw, & Simon 의 논문이 포함되어 있다 [Newell, Shaw, & Simon 1957]. 이 학문분야에 대해 복합 정보처리, 기계 지능, 휴리스틱 프로그래밍, 인지학 등의 명칭들이 사용되기도 하였으나 교과서, 대학 강좌, 학술대회, 학술지 등에서 많이 사용된 인공지능이라는 이름으로 자리를 잡게 되었다.
인공지능을 향한 첫걸음은 아리스토텔레스 (382~322 B.C.) 가 삼단논법이라는 연역추론 형식을 설명하고 기록한 시기까지 거슬러 올라간다. 그 후 수행된 지능을 자동화하려는 시도들 중에는 오늘날 우리들에게 매우 공상적인 것으로 보이는 것도 있다. 마술사이자 시인이었던 Llull (1235~1316) 은 위대한 예술작품을 뜻하는 Ars Magna 라는 바퀴들로 이루어진 기계를 만들었는데, 이는 원래 모든 질문에 대답할 수 있는 기계를 만들기 위해 시도한 것이었다. 이성을 구현하려는 탐구에 있어 과학자나 수학자들을 빼놓을 수 없다. Gardner [Martin Gardner 1982, p.3] 에 따르면 Leibniz (1646~1716) 가 처음으로 보편적 대수학에 대해 꿈꾸었다고 하는데 이를 통해 언젠가는 도덕이나 형이상학을 포함한 모든 지식을 하나의 연역적 체계 안에 포함시킬 수 있을 것이라고 하였다. Leibniz 는 이 체계를 철학자의 계산법 (calculus philosophicus) 또는 ratiocinator 라고 명명했는데 물론 이것은 당시의 기술 장치로는 구현할 수 없는 꿈에 지나지 않았다. 실질적 진보가 이루어지기 시작한 것은 Boole 이 명제논리의 토대를 발전시키고 난 이후이다 [Boole 1854]. Boole 의 주목적은 인간 정신의 본질과 구성에 관계된 가능한 발현들의 수집이었다. 19세기 말엽에 Frege 는 기계적 추론을 위한 표기 체계를 제안했고 이를 통해 현재 우리가 술어논리 (predicate calculus) 라고 알고 있는 분야의 대부분이 만들어졌다 [Frege 1879]. 그는 이것을 Begriffsschrift 라고 불렀는데 번역하면 개념 기술법 (concept writing) 이라는 뜻이다.
1958 년에 McCarthy 는 advice-taker 라고 명명한 시스템에서 지식을 표현, 사용하기 위한 언어로서 술어논리를 제안하였다 [McCarthy 1958]. 이 시스템에는 프로그램이 입력되는 것이 아니라 알아야 할 것이 무엇인지가 입력된다. Green 은 이러한 생각을 QA3 이라는 자신의 시스템에서 구현하고 있다 [Green 1969]. 술어논리와 이의 다양한 변형들은 인공지능 연구자들간의 수많은 논쟁을 거쳐 입증되어 인공지능 분야에서 지식 표현을 위한 기초를 형성하고 있다.
20 세기 들어 Gödel, Kleene, Post, Church, Turing 등의 논리학자들은 논리 또는 계산 시스템에서 가능한 일과 불가능한 일에 관한 많은 사실들을 밝히고 형식화하였다. 보다 최근에는 Cook 과 Karp 을 포함한 컴퓨터 과학자들이 이론적으로는 가능하지만 시간과 저장 공간의 측면에서 완전히 수행 불가능한 계산 문제의 부류를 밝혀내었다.
이러한 논리학과 컴퓨터 과학의 적지 않은 연구결과들은 연역적으로 추론할 수 없는 진리와 수행 불가능한 계산에 관한 것들이다. 몇몇 과학자들은 [Lucas 1961, Penrose 1989, Penrose 1994] 이러한 회의적 견해의 결과들을 인간의 지능이 기계화될 수 없다는 확실한 증거로 해석하였다. 그들은 기계는 계산적 한계라는 본질적 문제를 갖고 있는 반면, 인간은 이에 대해 자유롭다고 생각했따. 그러나 대부분의 논리학자들과 컴퓨터 과학자들은 이러한 부정적 결과들이 인간에게는 결코 적용되지 않는 한계를 기계가 가지고 있다는 것을 의미하지는 않는다고 생각한다.
근대 이후로 인간과 유사한 지능을 기계에 구현할 가능성을 다룬 최초의 논문은 앞서 언급한 바 있는 Turing 의 논문이다 [Turing 1950]. 비슷한 시기에 McCulloch 와 Pitts 는 단순한 계산요소와 생물학의 신경세포간의 관계에 대한 이론을 수립하였다 [McCulloch & Pitts 1943]. 그들은 논리소자 네트워크를 사용하여 모든 계산 가능한 함수를 구현할 수 있음을 보였다 (McCulloch-Pitts 뉴런 (neuron) 을 계산학적 측면에서 다룬 것으로는 [Minsky 1967] 을 참고하기 바란다). Rosenblatt 의 연구에서는 신경세포와 유사한 형태인 퍼셉트론을 학습과 패턴인식에 사용하는 것을 다루고 있다. 인공두뇌학 (cybernetics) [Wiener 1948], 인지심리학, 계산언어학 [Chomsky 1965], 적응적 제어이론 [Widrow & Hoff 1960] 등의 여러 연구들이 인공지능의 지적기반 발전에 공헌하였다.
1960~1970 년대의 대부분의 초기 인공지능 연구자들은 다양한 형태의 문제 표현, 탐색 방법 등을 탐구했고 이를 간단한 수수께끼를 풀고, 게임을 하고, 정보를 찾아낼 수 있는 컴퓨터 프로그램의 작성에 이용하는 일반적 휴리스틱을 다루었다. 일반적 문제 해결사 (GPS, General Problem Solver) 는 이 부류의 주목할 만한 프로그램 중의 하나이다 [Newell, Shaw, and Simon 1959, Newell and Simon 1963]. 이러한 초기 시스템이 해결한 문제로 기호 적분 [Slagle 1963], 대수 단어 문제 [Bobrow 1968], 유추 수수께끼 [Evans 1968], 움직이는 로봇의 제어 [Nisson 1984b] 등이 있다. 이 시스템들의 상당수가 컴퓨터와 사고 (Computers and Thought) [Feigen-baum & Feldman 1963] 의 논문들이 다룬 내용을 구현한 것이다.
실제 중요한 응용 분야를 다루기 위해 확장하려는 과정에서 이러한 프로그램과 여기에 이용된 기법들이 장난감 수준의 문제만을 해결할 수 있다는 사실이 알려졌다. 보다 강력한 시스템에서는 응용 분야에 대한 보다 많은 지식을 저장할 필요가 있다. 1970 년대 말에서 1980 년대 초에 걸쳐 진단, 설계, 분석을 포함한 여러 분야에서 인간 전문가의 작업을 모방하기 위해 필요한 지식을 담고 있는 성능이 개선된 프로그램들이 개발되었다. 또한 해당 문제 특유의 지식을 표현하는 여러 방법들이 연구되었다. 화학식과 질량 스펙트럼 분석이 주어지면 유기분자의 구조를 예측하는 DENDRAL 시스템은 특정 문제 영역에 적합한 방대한 지식의 중요성을 처음으로 제시한 것으로 알려져 있다 [Feigenbaum, Buchanan, & Lederberg 1971, Lindsay, et al. 1980]. 그 밖의 여러 전문가 시스템들이 잇달아 발표되었는데 그들 중에는 의학진단 시스템 [Shortliffe 1976, Miller, Pople, & Myers 1982], 컴퓨터 시스템의 환경을 구축하거나 [McDermott 1982] 황금의 잠재적 매장량을 평가하는 시스템 [Campbell, et al. 1982, Duda Gaschnig & Hart 1979] 등이 있다. 이 시기까지의 인공지능 연구와 그 연구자에 대한 자세한 설명은 [McCorduck 1979] 에 기록되어 있다.
게임은 장난감 수준의 문제를 확장하는 데 있어 실질적 진보가 이루어진 분야 중의 하나이다. 1997 년 5 월 11 일 IBM 에서 제작한 DEEP BLUE 라는 프로그램이 당시 세계 체스 챔피언이었던 Kasparov 를 상대로 여섯 차례에 걸친 시합에서 3.5 : 2.5 로 승리한 사건이 있었다. 챔피언 결정전은 매우 복잡한 탐색 알고리즘과 고성능 컴퓨터, 체스 경기를 위한 하드웨어를 사용하여 진행되었다.
인간의 지능은 시각적 장면을 인식하고 분석하는 능력, 언어를 이해하고 생성하는 능력 등을 포함하여 많은 능력을 포괄한다. 이러한 각각의 주제는 많은 주목을 받아왔다. Roberts 는 초기 화면 분석 프로그램 중 하나를 개발하였다 [Roberts 1963]. 이 연구에 뒤이어 기계의 시각에 대한 많은 연구가 발표되었고 ([Nalwa 1993] 은 일반적인 내용을 다루고 있는 좋은 교과서이다), 이것은 동물의 시지각에 대한 과학적 연구로부터 많은 영향을 받았다 [Letvinn, et al. 1959, Hubel 1988, Marr 1982]. 자연언어를 이해하는 초기의 시스템으로는 Winograd 가 개발한 것이 있다 [Winograd 1972]. 1970 년대에 수행된 한 프로젝트에서는 프로토타입에 기반한 연속 음성인식 시스템이 개발되었고 Woods 에 의해 개발된 LUNAR 시스템은 미항공우주국이 달에서 가져온 암석 표본에 관한 영어 질문에 대답할 수 있었다 [Woods 1973]. 오늘날에도 몇몇 자연언어 음성인식 시스템이 존재하고 있지만 이들의 경쟁력은 특화된 문제 영역이나 어휘에 제한되고 있다. 보다 넓은 범위를 처리하게 되기까지는 다량의 일반 상식을 표현하는 방법에 있어 많은 진보가 있어야 할 것이다. CYC 프로젝트 [Guha & Lenat 1990, Lenat & Guha 1990, Lenat 1995] 에서는 이와 같은 지식의 수집, 표현을 과제 수행 목적 중 하나로 설정하고 있다.
1950 년대 말 Rosenblatt 의 선진적 연구 이후 신경망에 대한 관심이 잠시 가라앉기는 했지만 1980 년대 들어서면서 이에 관련된 연구가 다시 활발하게 진행되었다. 연결 강도를 조절할 수 있는 비선형 구성요소로 이루어진 네트워크는 오늘날 비선형 모델링 툴의 분야에서 중요한 요소로 여겨지고 있다. 현재 신경망은 여러 중요한 응용 프로그램에 활용되고 있다. 인공지능 연구는 신경망과 함께 생명화 접근법을 통하여 기호처리 과정을 물리적 환경 속에 있는 로봇의 센서와 작동기 (effector) 에 연결시키는 문제에 촛점을 맞추게 되었다.
현 추세로부터 앞으로의 경향을 예측해 볼 때 통합적 자율 시스템, 즉 로봇 (robot) 과 소프트봇 (softbot) 이 새로이 강조될 것이라고 생각된다. 소프트봇 [Etzioni & Weld 1994] 은 사용자들에게 흥미로울 것이라고 생각하는 정보를 찾아 인터넷을 돌아다니는 소프트웨어 에이전트이다. 로봇과 소프트봇의 성능을 개선하려는 시도는 미래의 인공지능 연구에 활력을 불어넣는 주도적 연구 방향으로 자리잡게 될 것이다.
인공지능 연구자들은 기계가 지능을 갖도록 하기 위해 많은 아이디어와 기술을 개발해 왔다. 이 책에서는 이러한 다양한 시도들을 보다 유능하고 복잡한 에이전트라는 주제로 서술하고자 한다. 다양한 종류의 에이전트와 환경을 생각해 볼 수 있다. 예를 들어, 우주공간의 무중력 상태, 바다 밑바닥의 캄캄한 물 속, 빌딩이나 공장, 또는 인터넷상의 상징적인 데이터 세계에서 작동하는 로봇을 상상해 볼 수 있다. 하지만 이러한 현실세계의 실제적인 에이전트는 너무나 복잡해서 그것들에게 지능을 부여하는 인공지능의 개념을 명확하게 설명할 수 없는 경우가 많다. 따라서 이 책에서는 격자공간의 세계 (grid-space world) 라고 불리는 가상적인 환경에 존재하는 일련의 장난감 수준의 에이전트를 다룰 것이다. 이로써 기본적인 세계를 쉽게 기술할 수 있고, 그 세계에 존재하는 에이전트들이 갖추어야만 하는 지능을 다양한 확장을 통해 충분히 복잡하게 만들 수 있다.
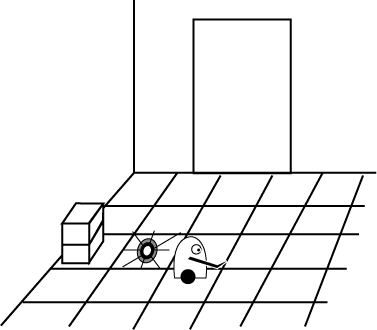
그림 2 격자공간 세계
격자공간 세계는 "층" 이라고 불리는 2 차원 격자형의 셀 (cell) 들에 의해 구분되는 3 차원 공간이다. 셀은 다양한 속성을 지니는 물체들을 포함할 수 있으며 셀 집단 사이에는 벽과 같은 경계가 존재할 수 있다. 에이전트는 활동 범위가 해당 층으로 제한되며, 셀과 셀 사이를 왕래할 수 있다. 물체들은 층 위에 존재하거나, 층 위에 있는 다른 물체 위에 존재한다. 이 책에서는 때때로 하나의 층으로만 구성된 2 차원 공간을 사용할 것이다. 그림 2 는 전형적인 격자공간 세계를 보여주고 있는데, 여기에는 두 대의 로봇이 존재하고 있다. 2 차원상의 기본적인 로봇은 이웃한 셀로 이동할 수 있는지의 여부를 감지하는 센서를 갖추고 있다. 보다 복잡한 로봇은 물체를 조작할 수 있는 팔을 갖고 있기도 하다.
인공지능에 관한 내용을 어느 정도 접해 본 독자들은 격자공간을 인공지능 연구에서 사용된 다른 많은 세계로 변환할 수 있다는 것을 알 수 있을 것이다. 이러한 세계에는 블록세계, 타일세계 [Pollack & Ringuette 1990], wumpus 세계 [Russell & Norvig 1995, pp.153ff], 개미세계 [Koza 1992, pp.54ff] 등이 있다. 위치, 에이전트, 물체, 시점 (time point) 을 셀 수 있다는 점에서 이러한 세계는 이산적이라 부를 수 있다. 이 책에서 기술될 인공지능 기법 중 대부분은 이산적인 세계에 적용되며, 이를 연속적인 세계에 접목하기 위해서는 비기호적 (subsymbolic) 처리들이 필요하다.
이 책에서는 먼저 자신이 속한 세계를 여러 가지 방법으로 감지하고 그 속에서 행동하는 반응형 에이전트를 설명한다. 보다 복잡한 에이전트는 속성들을 기억하고 자신이 속한 세계의 내부 모델을 저장하는 기능을 가지고 있다. 어떤 경우든지 반응형 에이전트가 취하는 동작은 그것이 감지하고 기억한 세계의 현재와 과거 상태의 함수로 정의된다. 반응형 에이전트는 아주 복잡한 지각 및 운동처리 과정을 가질 수 있다. 시각에 대해 어느 정도는 자세히 다루고 있지만 (6장에서), 로봇 동작의 저수준제어에 관련된 주제는 지면 관계상 다루지 않기로 한다.
대부분의 인공지능 시스템은 그것이 속한 세계와 작업에 대한 특정 종류의 모델이나 표현 양식을 사용한다. 이 책에서는 모든 기호 구조와 그 구조에 관련된 계산 집합을 "모델" 로 정의한다. 이러한 계산 과정은 에이전트들에 유용한 정보를 제공해 주며 이 정보는 에이전트의 현재 상태나 가능한 미래 상태에 관한 내용일 것이다. 이 책에서는 단순한 에이전트부터 복잡한 에이전트까지 설명해 가면서, 크게 두 가지 유형의 인공지능 시스템을 설명한다. 첫 번째 유형은 아이콘 모델 (iconic model) 을 사용한다. 이 모델은 자료 구조, 에이전트가 속한 환경, 그 환경에서 에이전트의 행동에 의한 효과를 시뮬레이션하는 계산 작업을 포함한다. 체스 말이 놓여진 8 × 8 크기의 셀 배열로 체스 게임의 상태를 표현하는 것이 아이콘 표현 방법의 한 예가 될 수 있다. 아이콘 표현 체스 모델은 모든 말의 위치에 관한 정보를 포함하고 있다는 점에서 완전하다.
두번째 유형의 모델은 특징기반 (feature based) 모델이라고 부른다. 이러한 종류의 모델은 환경에 대한 선언적 서술을 사용한다. 예를 들어, 체스에서 루크 (rook) 가 킹을 보호 (castle) 하고 있는지의 여부와 장군을 몇 번이나 불렀는지가 하나의 특징이 될 수 있다. 서술적인 특징 집합은 일반적으로 불완전하다. 이 점은 특징기반 표현의 한 가지 장점으로 생각할 수 있다. 왜냐하면 이러한 복잡한 세계에 대해 에이전트가 갖고 있는 지식이 필연적으로 부족하다는 것을 인정하기 때문이다.
다음으로 설명할 에이전트는 자신의 행동에 대한 효과를 예측하고 자신의 목적에 부합될 것으로 기대되는 행동을 취할 수 있는 능력을 지니고 있다. 이러한 에이전트들은 계획을 수립한다고 말할 수 있다. 몇몇 연구자들은 이러한 능력이 지능의 척도라고 생각한다. 즉, 그들에게는 이 점이 인공지능이 시작되는 부분이다. 완벽한 감지와 모델링이 불가능한 세계에서 동작하는 에이전트의 경우도 그것의 행동이 예측한 효과를 나타내는지를 잘 지켜볼 필요가 있다.
대부분의 격자공간 세계는 실제 세계와 유사한 제한 사항을 내포하고 있다. 예를 들어, 한 물체가 어느 지점에 있다면 이 물체가 동시에 다른 지점에도 존재하는 것은 불가능하다. 일반적으로 이러한 제약 사항을 고려할 수 있는 에이전트들이 보다 더 효용성이 있다. 다음으로 설명할 에이전트는 추론을 할 수 있다. 이 에이전트들은 여러 제약 사항들에 내재되어 있는 그들이 속한 세계의 속성을 추론할 수 있다.
끝으로, 다른 에이전트와 공생하는 에이전트를 설명한다. 이 경우, 효과적인 성능을 얻기 위해서 다른 에이전트들의 행동을 예측하고, 그 행동에 영향을 줄 필요가 있다. 이 경우, 에이전트들간의 통신은 그 자체만으로도 중요한 행위가 된다.
점점 더 복잡한 에이전트들에 대한 설명을 진행해 나가면서, 이 책에서는 또한 각 에이전트들이 주변 환경에 대해 어떻게 학습해 나가는지를 설명할 것이다. 학습할 수 있는 능력은 계획할 수 있는 능력과 더불어 지능 시스템의 중요한 특징 중 하나이다. [Russell & Wefald 1991, p.18] 에 서술된 다음의 내용에 전적으로 공감한다.
|
학습은 자율성의 중요한 부분이다. 어떤 시스템의 자율성의 정도는 설계자가 아니라 현재 입력과 과거 경험에 기반하여 시스템의 행동이 결정되는 정도에 따라 알 수 있다. 에이전트는 어떤 한 종류의 환경에 대해 설계되는데, 같은 부류에 속한 각각의 환경은 그 에이전트들에 담겨질 실제 환경에 대해 설계자가 알고 있는 내용과 일치한다. 하지만 내재된 가정들에 기반하여 작동하는 시스템은 그러한 가정들이 성립되는 환경에서만 성공적으로 작동할 뿐이며, 따라서 융통성이 부족하다. 적응을 위한 시간이 충분히 주어질 때, 어떤 환경에서도 성공적으로 동작할 수 있어야만 진정한 자율 시스템이라고 할 수 있다. 원칙적으로 시스템의 내부 지식 구조는 외부 세계의 경험으로부터 구축 가능해야 한다. 자율 시스템을 백지 상태 (tabula rasa) 시스템과 혼동하지는 말아야 한다. 보다 합리적으로 중도적인 입장에서 생각해 볼 때, 적어도 초기 단계에서는 설계자의 지식에 의해 시스템의 대부분의 행동이 결정될지라도, 시스템 내부적으로 그러한 가정들이 명확하게 기술되어야 하고 에이전트에 의해 쉽게 변경될 수 있어야 한다. 자율에 대한 이러한 개념은 지능에 관한 우리의 직관적인 생각과 대체로 일치한다. |
앞으로 이 책에서 다루는 내용을 통합하고 그 내용에 초점을 맞추기 위해 여러 인공지능 기법들이 격자공간 구조를 보여줄 것이다. 아울러, 내용을 설명해 나가는 과정에서 현실적인 문제들에 대한 중요한 응용들에 대해서도 언급할 것이다.
서론
참고문헌 및 토론
튜링 테스트 사용에 대해 반대하는 (이는 불행히도 인간과 같은 수준의 지능을 달성하고자 하는 인공지능의 원대한 목표를 단념하는 것일 수도 있다) 내용은 [Hayes & Ford 1995 (Hayes, P., and Ford, K., "Turing Test Considered Harmful," in Proceedings of the Fourteenth International Joint Conference on Artificial Intelligence (IJCAI-95), pp.972-977, San Francisco: Morgan Kaufmann, 1995.)] 를 참조하면 된다. 튜링 테스트는 소설 Galetea 2.2 에서 흥미로운 역할을 한다.
인공지능에 대한 상향식 (bottom-up) 접근과 하향식 (top-down) 접근은 모두 동물과 인간의 행동에 대한 연구로부터 많은 정보를 얻어 왔다. 상향식 방법 연구자들은 뉴런과 비슷한 계산요소들이나 논리소자의 집합체들에 의해 형성되는 (보통 단순한) 행동에 주목하는 경향이 있다. 그들은 동물 행동 학자들이 연구하는 동물 행동에 대한 계산학적 모델을 사용해 왔고, 또한 그러한 모델의 생성에 도움을 주었다. 이 장에서 언급되고 있는 이른바 인공지능에 대한 행동기반 접근 방식과 생명화 접근 방식 (animat approach) 중 많은 부분이 동물 모델로부터 얻어진 것이다. [Anderson & Donath 1990 (Anderson, T., and Donath, M., "Animal Behavior as a Paradigm for Developing Robot Autonomy," Robotics and Autonomous Systmes, 6:145-168, 1990. Also in [Maes 1990a (Maes, P. (ed.), Designing Autonomous Agents: Theory and Practice from Biology to Engineering and Back, Cambridge, MA: MIT Press, 1990.)]), Beer, Chiel, & Sterling 1990 (Beer, R., Chiel, H., and Sterling, L., "A Biological Perspective on Autonomous Agent Design," Robotics and Autonomous Systems, 6:169-186, 1990. Also in [Maes 1990a (Maes, P. (ed.), Designing Autonomous Agents: Theory and Practice from Biology to Engineering and Back, Cambridge, MA: MIT Press, 1990.)])] 은 동물과 로봇의 유사성에 대한 전형적인 논의를 담고 있다.
상향식 방법 연구자들과 신경과학자들은 또한 여러 가지 신경망 모델을 개발했는데, 이 모델은 보통 심리학자들의 연구 대상인 인간의 지각과 운동 현상을 설명하려고 시도한다. 문장내의 단어 발음에 대해 학습하는 신경망 [Sejnowski & Rosenberg 1987 (Sejnowski, T., and Rosenberg, C., "Parallel Networks That Learn to Pronounce English Text," Complex Systems, 1:145-168, 1987.)], 다양한 크기와 방향 및 위치를 가지는 알파벳을 인식하는 신경망 [Minnix, McVey, & Iñigo 1991], 문자인식에서 주변 문맥을 고려하는 신경망 [McClelland & Rumelhart 1981 (McClelland, J., and Rumelhart, D., "An Interactive Activation Model of Context Effects in Letter Perception, Part I: An Account of Basic Findings," Psychological Review, 88:375-407, 1981), McClelland & Rumelhart 1982 (McClelland, J., and Rumelhart, D., "An Interactive Activation Model of Context Effects in Letter Perception, Part II: The Contextual Enhancement Effect and Some Tests and Extensions of the Model," Psychological Review, 89:60-84, 1982.)] 등이 이러한 모델의 예가 된다.
하향식 방법을 연구하는 사람들이 동물과 인간의 행동으로부터 착상을 얻을 때, 주로 기호적인 처리 과정에 의해 가장 잘 모델링되는 측면에 초점을 맞추는 경향이 있다. 심리학자들이 연구하는 것과 같은 문제 해결, 언어, 기억 작용 등이 이에 포함된다. 인간의 문제 해결 방법을 모델링하는 컴퓨터를 개발하는 분야의 개척자로 Simon 과 Newell 을 들 수 있다. ([Newell & Simon 1972 (Newell, A., and Simon, H., {Human Problem~Solving}, Englewood Cliffs, NJ: Prentice Hall, 1972), Newell 1991 (Newell, A., Unified Theories of Cognition, Cambridge, MA: Harvard University Press, 1991.)] 을 참조하라. 1991 년 Newell 의 글에 대한 비평과 이에 대한 Newell 의 응답이 Artificial Intelligence, vol. 59, 1993 에 제시되어 있다). [Johnson-Laird 1988 (Johnson-Laird, P., The Computer and the Mind: An Introduction to Cognitive Science, Cambridge, MA: Harvard University Press, 1988.)] 를 보면, 인지과학과 컴퓨터 과학의 관계에 대한 더 깊은 내용이 제시되어 있다.
물론, 동물과 인간이 어떤 방식으로 지능적인 행동을 하든, 그것은 지능적인 인공물을 설계하기 위한 공학적인 문제와는 아무런 관계가 없다고 생각할 수도 있다. 비행기가 비행하는 방식이 새나 곤충이 날아가는 방식과는 다른 것처럼, 인간의 능력을 능가할 수도 있는, 공학적으로 잘 설계된 지능을 가진 기계 장치는 자연 발생적으로 생겨난 지능과는 근본적으로 다를 수 있다. [Ginsberg 1996 (Ginsberg, M., "Do Computers Need Commonsense?" in Proceedings of the Fifth International Conference on Principles of Knowledge Representation and Reasoning (KR-96), pp.620-626, San Francisco: Morgan Kaufmann, 1996.)] 에서는 게임이나 스케줄링, 계획수립 등의 여러 분야에서 맹목적인 (brute-force) (따라서 아마 인간과는 다른) 탐색 기법들이 좋은 성능을 내는 것에 대해 언급하면서, 기계의 효율적인 사고 방식들이 결국은 인간의 사고 방식과는 다른 형태가 될 것이라고 추측한다. 다른 한편으로, 어떤 이들은 컴퓨터의 구조가 인간이나 동물의 뇌 구조와는 너무나 다르기 때문에, 이러한 제한된 구조에 기반을 둔 인공지능은 인간의 행동을 모방할 수 없을 것이라고 말하기도 한다 [Dreyfus 1979 ({dreyfus1} Dreyfus, H., {What Computers Can't Do: The Limits of Artificial Intelligence, revised edition, New York: Harper and Row, 1979.), Dreyfus 1992 (Dreyfus, H., What Computers Still Can't Do: A Critique of Artificial Reason, Cambridge, MA: MIT Press, 1992.), Dreyfus & Dreyfus 1986 (Dreyfus, H., and Dreyfus, S., Mind over Machine: The Power of Human Intuition and Expertise in the Era of the Computer, (with T. Athanasiou), Oxford: Blackwell, 1986.)].
AI 분야에 대한 다른 과학 분야의 영향을 항상 상향식 또는 하향식으로 특징지을 수 있는 것은 아니다. 예를 들어, [McFarland & Bösser 1993 (McFarland, D., and Bösser, T., Intelligent Behavior in Animals and Robots, Cambridge, MA: MIT Press, 1993.)] 에서는 동물내에서 발생하는 수많은 계산들의 예를 들고 있지만, 그들의 기본 생각은 경제학 및 효용성 이론 (utility theory) 과 밀접한 관련이 있다. 그들의 책 제 3 장을 보면 동물 모델에서의 지향적 프로그래밍 (market-oriented programming) 이라고 칭한 접근 방식을 개발하였으며 [Wellman 1996 (Wellman, M., "Market-Oriented Programming: Some Early Lessons," in Clearwater, S. (ed.), Market-Based Controlm A Paradigm for Distributed Resource Allocation, Singapore: World Scientific, 1996.)], [Shoham 1996 (Shoham, Y., "The Open Scientific Borders of AI, and the Case of Economics," ACM Computing Surveys, 28(4):11ff, December 1996.)] 에서는 이와 관련된 견해를 제시하고 있다.
하향식 접근 방법과 상향식 접근 방법을 구분하는 것은 지능적인 행동이 어떻게 정의되는가의 문제이다. 올바른 행동이기만 하면 그런 계산 결과가 나온 과정에 관계없이 그 행동이 옳다고 해야 하는가? 여기에 대해서는 두 가지의 상반된 견해가 있다. [McFarland & Bösser 1993 (McFarland, D., and Bösser, T., Intelligent Behavior in Animals and Robots, Cambridge, MA: MIT Press, 1993.), p.6] 에 따르면, 지능적인 행동은 그 과정에 관계없이, 올바른 답을 산출해내는 행동이다. 그러나 [Russell & Wefald 1991 (Russell, S., and Wefald, E., Do the Right Thing, Cambridge, MA: MIT Press, 1991), p.1] 의 견해에 따르면, "...불가피한 추론 능력의 한계 때문에 물리적인 시스템은 모든 경우에 항상 옳은 행동을 할 수는 없다. 따라서, 지능 시스템 설계자는 옳은 행동을 하는 것에 대해서는 모두 잊고, 올바른 시스템을 설계하는 것에 대해 생각할 필요가 있다..." 이 견해에 따라 Russell 과 Wefald 는 한정된 이성 (bounded rationality) 에 기반한 접근 방법을 서술하고 있다. 지능적 에이전트는 항상 두 가지 종류의 행동 사이에서 결정해야 한다고 그들은 주장하는데, 실제 세계에서의 행동과 실제 세계에서 어떤 행동이 최선인가를 추정하는 능력을 향상시키고자 하는 계산학적 행동이 그것이다 ([Russell 1997 (Russell, S., "Rationality and Intelligence," Artificial Intelligence, (94)1:57-77, 1997.)] 을 보라).
계산학적인 관심은 지능 시스템에 의해 성취될 수 있는 것들을 제한한다. 많은 연구가 복잡도 분석에 따른 "다루기 쉬운" (즉, 다항공간과 시간에 달성될 수 있는) 계산들에 주로 주목해왔다 [Garey & Johnson 1979 (Garey, M., and Johnson, D., Computers and Intractability, New York: W. H. Freeman, 1979.)]. 하지만 복잡도 분석은 평균적인 경우 (average case) 대신 최악의 경우 (worst case) 의 결과들과 주로 관련이 있다. 인공지능 분야에서 관심있는 내용 중 상당수가 최악의 경우에 대한 분석에 의하면 지수 복잡도를 가진다. 따라서, AI 분야의 많은 알고리즘들이 안고 있는 계산의 어려움 (intractibility) 에 대해 걱정하는 사람들에게 이렇게 말하고 싶다. 이 책에서는 적정한 수준의 평균적 성능을 가진 알고리즘을 찾고자 하며 많은 경우에, 최적은 아니지만 근접한 성능의 해결책을 찾아내고자 할 것이다.
동물에서의 지능 진화 단계와 관계가 있을 수도 있는 여러 다목적 에이전트의 발달에 대해 명기하는 것은 그리 새로운 것이 아니다. [Dennett 1995 (Dennett, D., Darwin's Dangerous Idea, New York: Simon & Schuster, 1995.), pp.373ff] 는 에이전트의 진화 단계에 대해 유사한 내용을 제시하는데, 그는 Darwinian, Skinnerian, Popperian, Gregorian 이라고 명명하고 있다.
현 수준에서 평균적인 인간 수준의 지능을 가진 시스템들을 개발하는 것은 아직 요원하지만, 그렇게 함으로써 어떤 결과가 발생할 수 있는가에 대해 의문을 가지는 것은 중요하다. 저가의 로봇, 소프트봇 (softbot), 자연언어 시스템, 전문가 시스템 등은 명백히 경제적 효과가 크다. 이러한 시스템은 대량 실업 사태를 가져올 것인가? 아니면 이전의 다른 기술들처럼, 없어지는 직업에 비해 더 많은 직업을 창출해낼 것인가? 새롭게 창출되는 직업들이 지능을 가진 기계에 의해 수행될 수 있다면 어떻게 될까? ([Nilsson 1984a] 를 보면, 이 물음에 대한 저자의 초기 견해를 알 수 있다.) Weizenbaum 은 [Weizenbaum 1976 (Weizenbaum, J., Computer Power and Human Reason: From Judgment to Calculation, New York: W. H. Freeman, 1976.)] 에서 이와는 다소 다른 상황, 즉 인공지능 시스템을 상담이나 교육, 판결 등에 사용할 때의 위험성에 대해 우려를 나타내고 있다. 자율 시스템은 때때로 자신이 수행할 수 없는 작업들에 대해 할 수 있다는 착각을 가지는 경우가 있기 때문에, 성급하게 인공지능 시스템에 의존하는 것은 위험하다. 하지만 인간이 하는 것보다는 오류가 발생할 가능성이 더 적은 자율 시스템을 사용하지 않음으로써 발생할 수 있는 위험성에 비한다면 이러한 위험성은 어느 정도 감수할 만할 것이다. [Trappl 1986 (Trappl, R., Impacts of Artificial Intelligence: Scientific, Technological, Military, Economic, Societal, Cultural, and Political, New York: North-Holland, 1986.)] 을 보면 인공지능이 가져올 여러 가지 영향에 대한 글을 찾아볼 수 있다.
인공지능의 영향 가운데 가장 큰 것은 아마도 인공지능이 우리 자신에 대한 이해에 미칠 영향일 것이다. 코페르니쿠스와 이후의 천문학자들은 우리들을 우주의 중심으로부터 수많은 은하계 중의 어느 한 은하계에 속하는 작은 혹성으로 옮겨놓았다. 다윈과 이후의 진화론자들은 우리를 창조의 중심에서 수많은 DNA 기반의 생명 형태 중 하나인 현재 우리의 위치로 옮겨놓았다. 일부 사람들에게 있어, 이러한 관점의 변화들은 받아들이기에 어려운 것들이었다. 만약 우리가 우리만큼이나 지능적인 기계를 만드는 데 성공한다면 또 어떤 변화가 우리를 기다리고 있을까?
일반적인 인공지능에 관한 참고문헌들을 제시하면서 이 절을 마치고자 한다. 이 책의 내용을 계속 진행해 나가면서 AI 의 특정 세부 주제에 관한 문헌들을 계속 보충해서 제시할 것이다. 몇 가지 중요한 저널들을 보면, Artificial Intelligence, Journal of Artificial Intelligence Research, Computational Intelligence, Journal of Experimental and Theoretical Artificial Intelligence 등이 있다. 중요 학술회의로는 AAAI (American Association for Artificial Intelligence) 가 후원하는 IJCAI (International Joint Conferences on Artificial Intelligence) 가 있다. 몇몇 국가와 지역에서는 학술회의 논문집을 발표하면서 학술회의를 개최하는데, 예를 들면 European Conferences on Artificial Intelligence (ECAI) 가 있다. AAAI 는 매년 봄에 심포지엄들을 개최하고 가을에 워크샵들을 개최하는데, 여기에서는 진행되고 있는 여러 연구 아이디어가 보고되고 이에 대한 토론이 이루어진다. ACM (Association for Computing Machinery) 에는 인공지능 연구그룹 (special interest group on AI, SIGART) 이 있는데, 여기에서는 소식지를 발간하고 있다. 그리고 AAAI 에서는 AI Magazine 을 발간한다.
PC AI 잡지는 AI 기법들의 적용에 관한 기사들을 발간하는데, 특히 의사결정 지원과 전문가 시스템에 관한 내용이 주를 이룬다. Engineering Applications of Artificial Intelligence (EAAI) 저널은 실시간 시스템에 초점을 둔 기사를 게재한다. IEEE Expert 의 지능형 시스템과 그 응용 (Intelligent Systems and their Applications) 에 관한 기사들은 응용 연구에 힘쓰고 있는 전 세계의 AI 연구실과 기술 변화에 관한 내용을 주로 다룬다.
AI 의 여러 가지 주제에 관해 아주 잘 요약하고 있는 책으로는 The Encyclopedia of Artificial Intelligence [Shapiro 1992 (Shapiro, S., Encyclopedia of Artificial Intelligence, Vols. 1 and 2 (second edition), New York: John Wiley & Sons, 1992.)], The Handbook of Artificial Intelligence [Barr & Feigenbaum 1981 (Barr, A., and Feigenbaum, E. (eds.), The Handbook of Artificial Intelligence, Volume 1, Reading, MA: Addison-Wesley, 1981. (See the following two entries and [Cohen & Feigenbaum 1982 (Cohen, P. R., and Feigenbaum, E. (eds.), The Handbook of Artificial Intelligence, Volume 3, Reading, MA: Addison-Wesley, 1982.)] for the other three volumes.))], Barr & Feigenbaum 1982 (Barr, A., and Feigenbaum, E. (eds.), The Handbook of Artificial Intelligence, Volume 2, Reading, MA: Addison-Wesley, 1982.), Cohen & Feigenbaum 1982, Barr, Cohen, & Feigenbaum 1989 (Barr, A., Cohen, P. R., and Feigenbaum, E. (eds.), The Handbook of Artificial Intelligence, Volume 4, Reading, MA: Addison-Wesley, 1989.)], Exploring Artificial Intelligence [Shrobe 1988 (Shrobe, H. (ed.), Exploring Artificial Intelligence: Survey Talks from the National Conference on Artificial Intelligence, San Francisco: Morgan Kaufmann, 1988.)] 등이 있다. AI 의 세부 분야에 대한 중요한 논문들은 "Readings in..." 시리즈로 재판 (reprint) 이 나오고 있다.