End Effector
말단장치 : James G. Keramas : 공구(tool) 또는 장치가 로봇의 기계적 팔에 부착되면 로봇은 생산기계가 될 수 있다. 로봇의 공구는 몇 개의 이름들로 불리어진다. 가장 자주 사용되는 용어가 말단장치(end effector)이나, EOAT(end-of-arm-tooling)이라는 말도 일반적으로 사용된다. 만약 말단장치가 기계적으로 열리고 닫히는 장치라면, 그것은 그리퍼 (gripper)라 불리어진다. 만약 말단장치가 공구 또는 특별한 부착물이라면 그것은 공정 공구 (process tooling)라고 불리어진다. 작동의 형태에 따라서 종래의 말단장치는 다음과 같은 다양한 장치와 공구가 부착된다.
작동의 형태에 따라서 종래의 말단장치는 다음과 같은 다양한 장치와 공구가 부착된다.
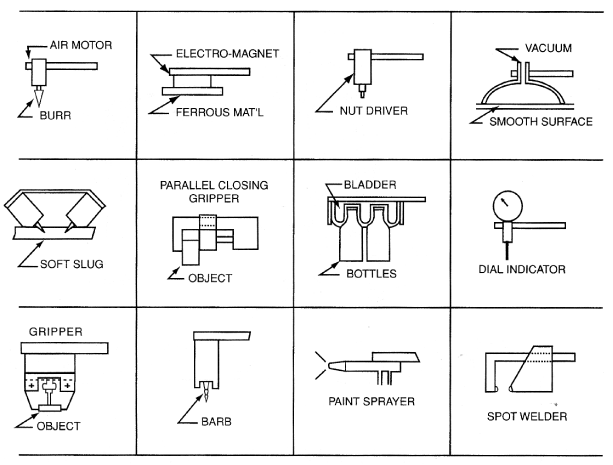
그림 8 은 다양한 작업을 수행하기 위하여 말단장치에 부착된 다양한 장치와 공구를 보여주고 있다.
그림 8 다양한 작업을 수행하기 위하여 말단장치에 부착된 다양한 장치와 공구 (Mack Corp. 의 승인하에 게재)